近日,第四届OnSite自动驾驶算法挑战赛第2、5、9赛道线下交流会在上海举行。来自赛事技术委员会、赛道建设团队、高校、科研院所、行业企业及参赛队伍的代表参加会议,围绕自动驾驶算法测试与训练、复杂场景生成、非结构化环境规划、智能运输调度及赛事平台建设等内容开展交流。本届OnSite自动驾驶算法挑战赛由国家自然科学基金委员会工程与材料科学部与中国汽车工程学会共同指导,本次交流会同济大学、上海交通大学共同主办。
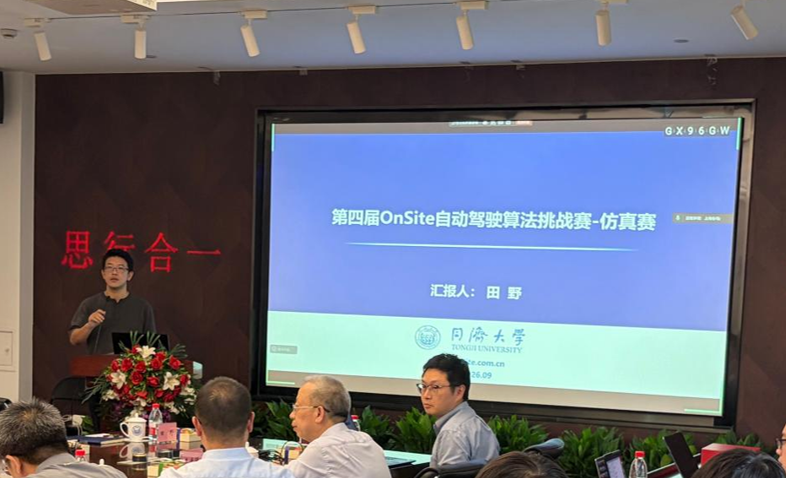
会上,同济大学田野教授介绍了第四届OnSite自动驾驶算法挑战赛总体进展及平台建设情况。在国家自然科学基金委员会工程与材料科学部、中国汽车工程学会指导下,经过连续四届建设,OnSite挑战赛内涵已由模块化算法测试逐步拓展至端到端自动驾驶测试、数据驱动算法训练和高保真三维仿真,并持续引入高斯重建、扩散模型、世界模型等新型技术,拓展自动驾驶算法测试评价的技术边界。
本届赛事共设置10个赛道,目前已吸引104所国内外高校、423支团队、超过1000人次参赛,其中包括14所境外高校。赛事期间投入40台服务器,累计开展超过100万次场景测试,覆盖乘用车、非结构化道路、场景生成、港区运输等多类应用场景。
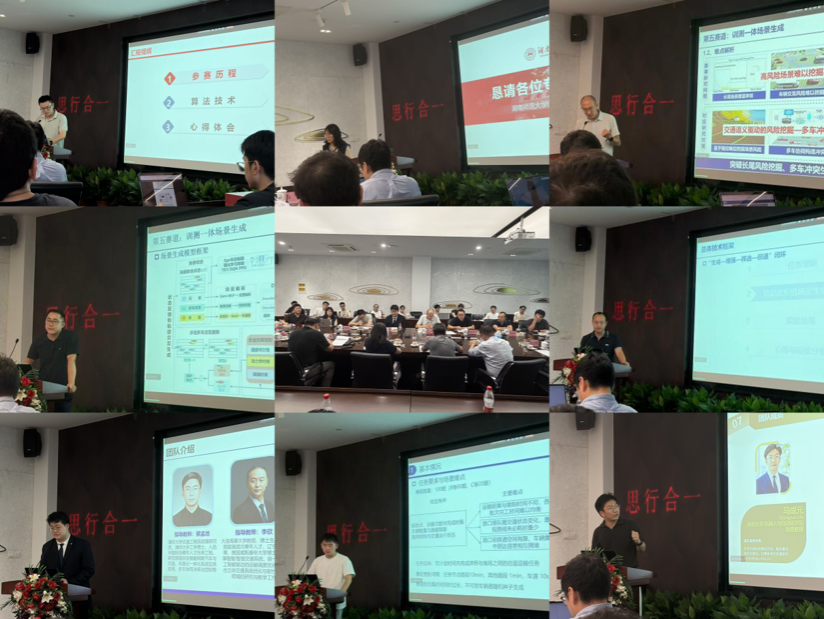
在赛道总结环节,第2、5、9赛道主持团队分别介绍了赛题设置、参赛情况及比赛结果。
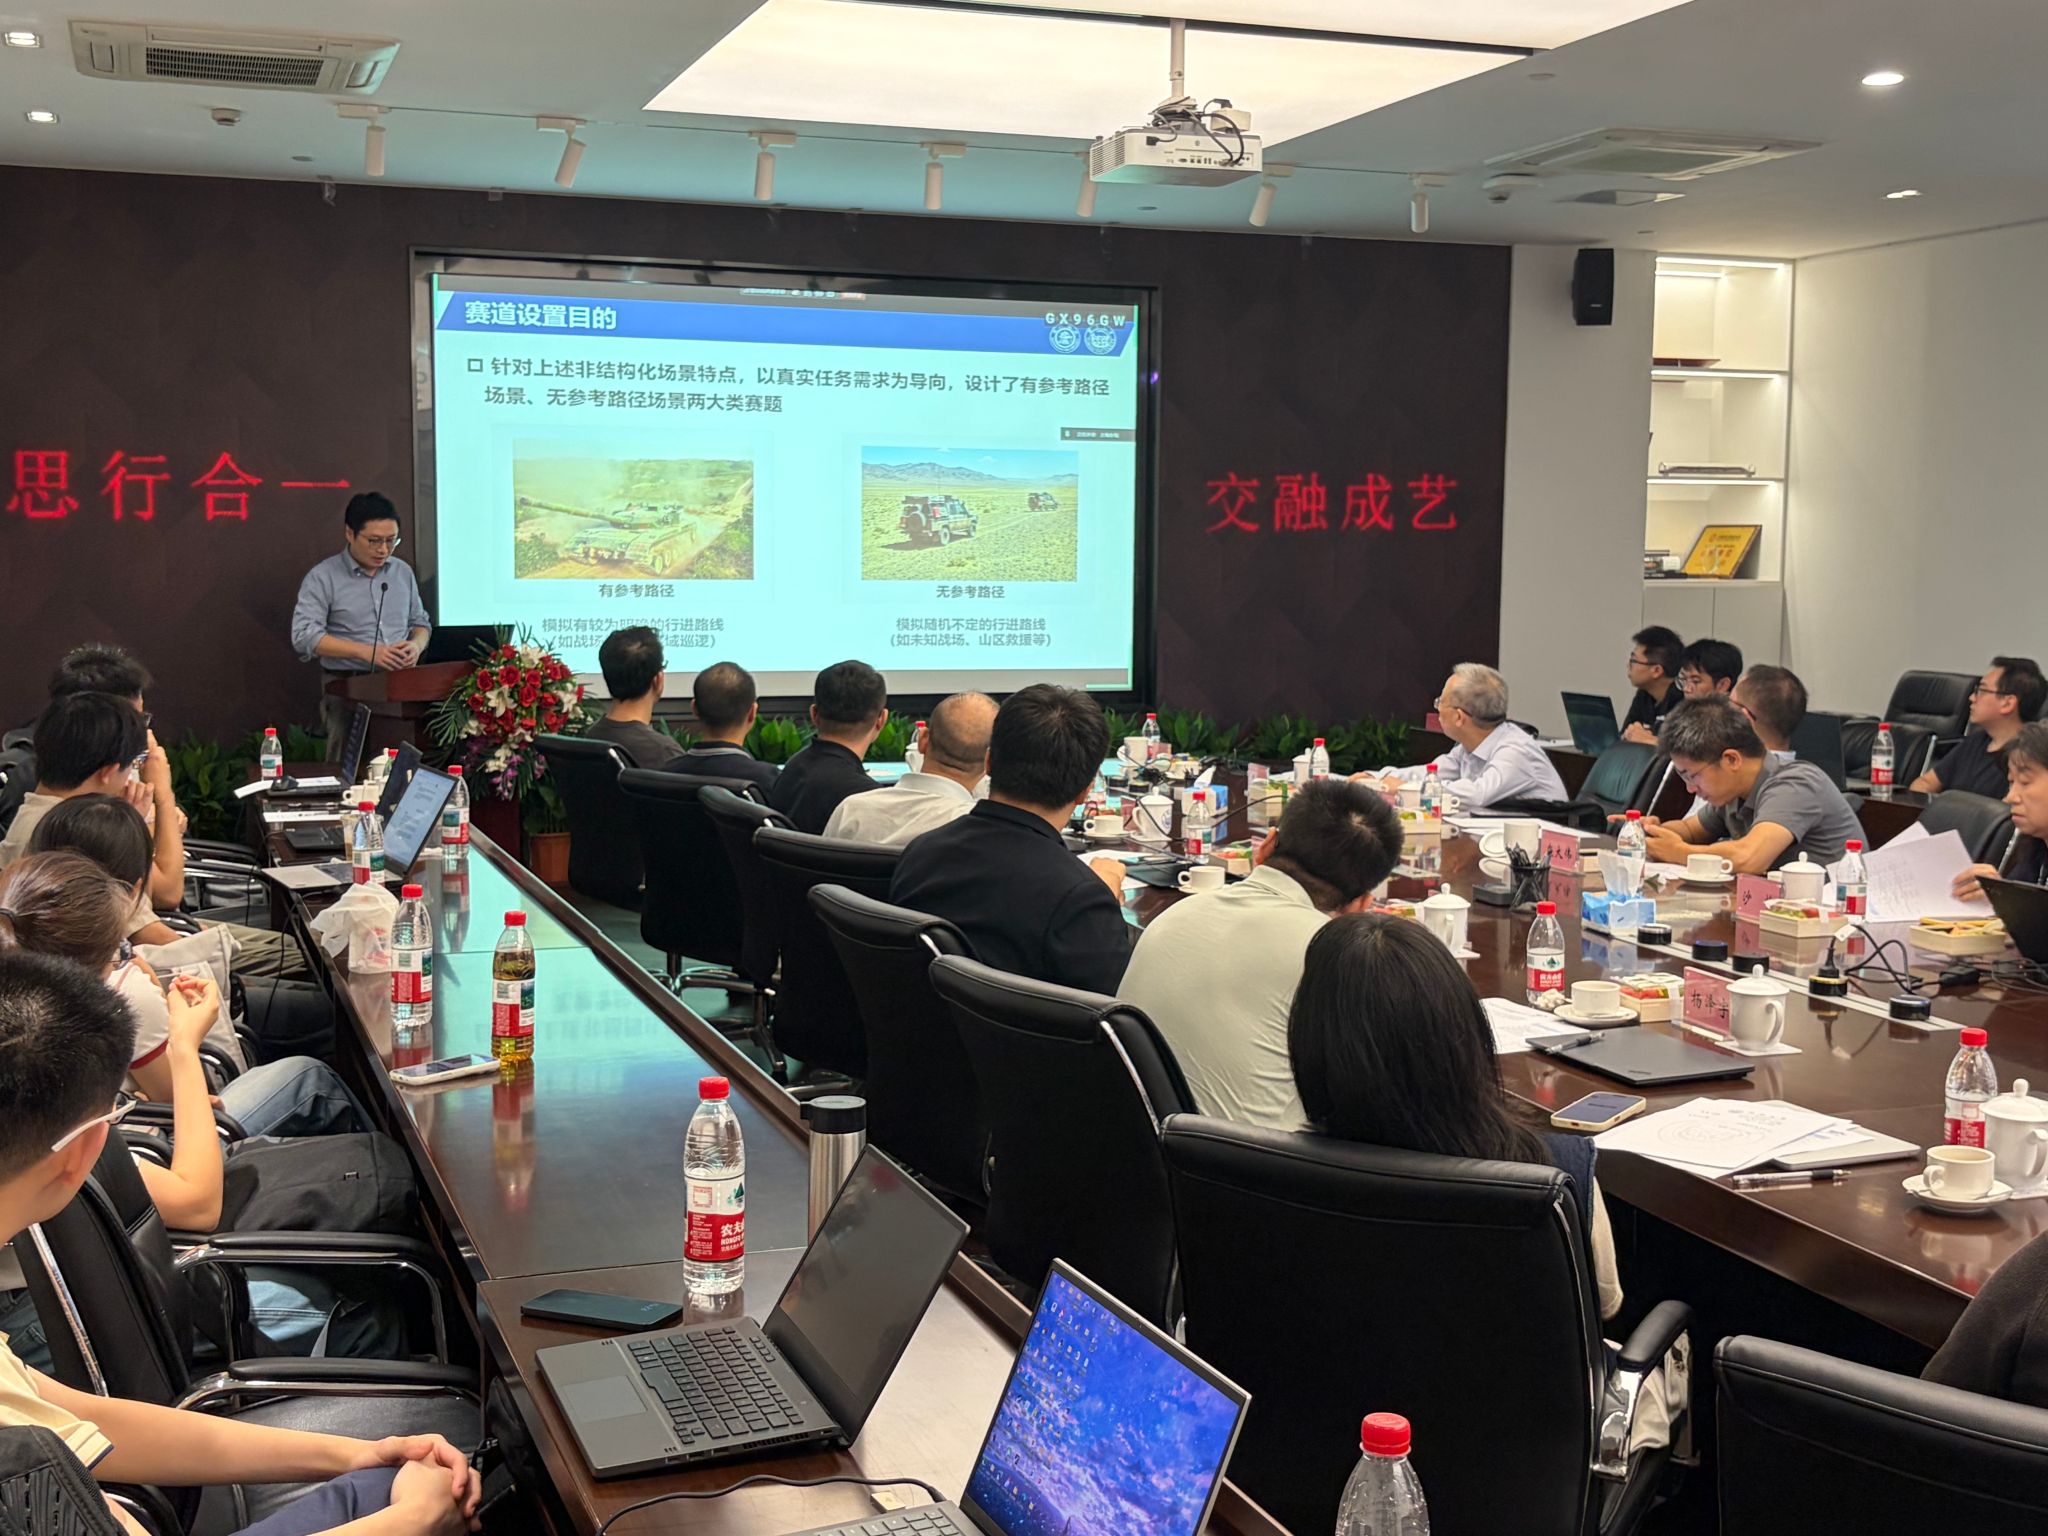
上海交通大学王亚飞教授介绍,第2赛道聚焦非结构化场景自动驾驶,设置有参考路径和无参考路径两类任务,并引入高程变化、车辆动力学约束和计算效率评价。赛道吸引27所高校、39支团队参与。测试结果表明,复杂未知环境下的自主规划与算法泛化仍是需要进一步突破的重要方向。
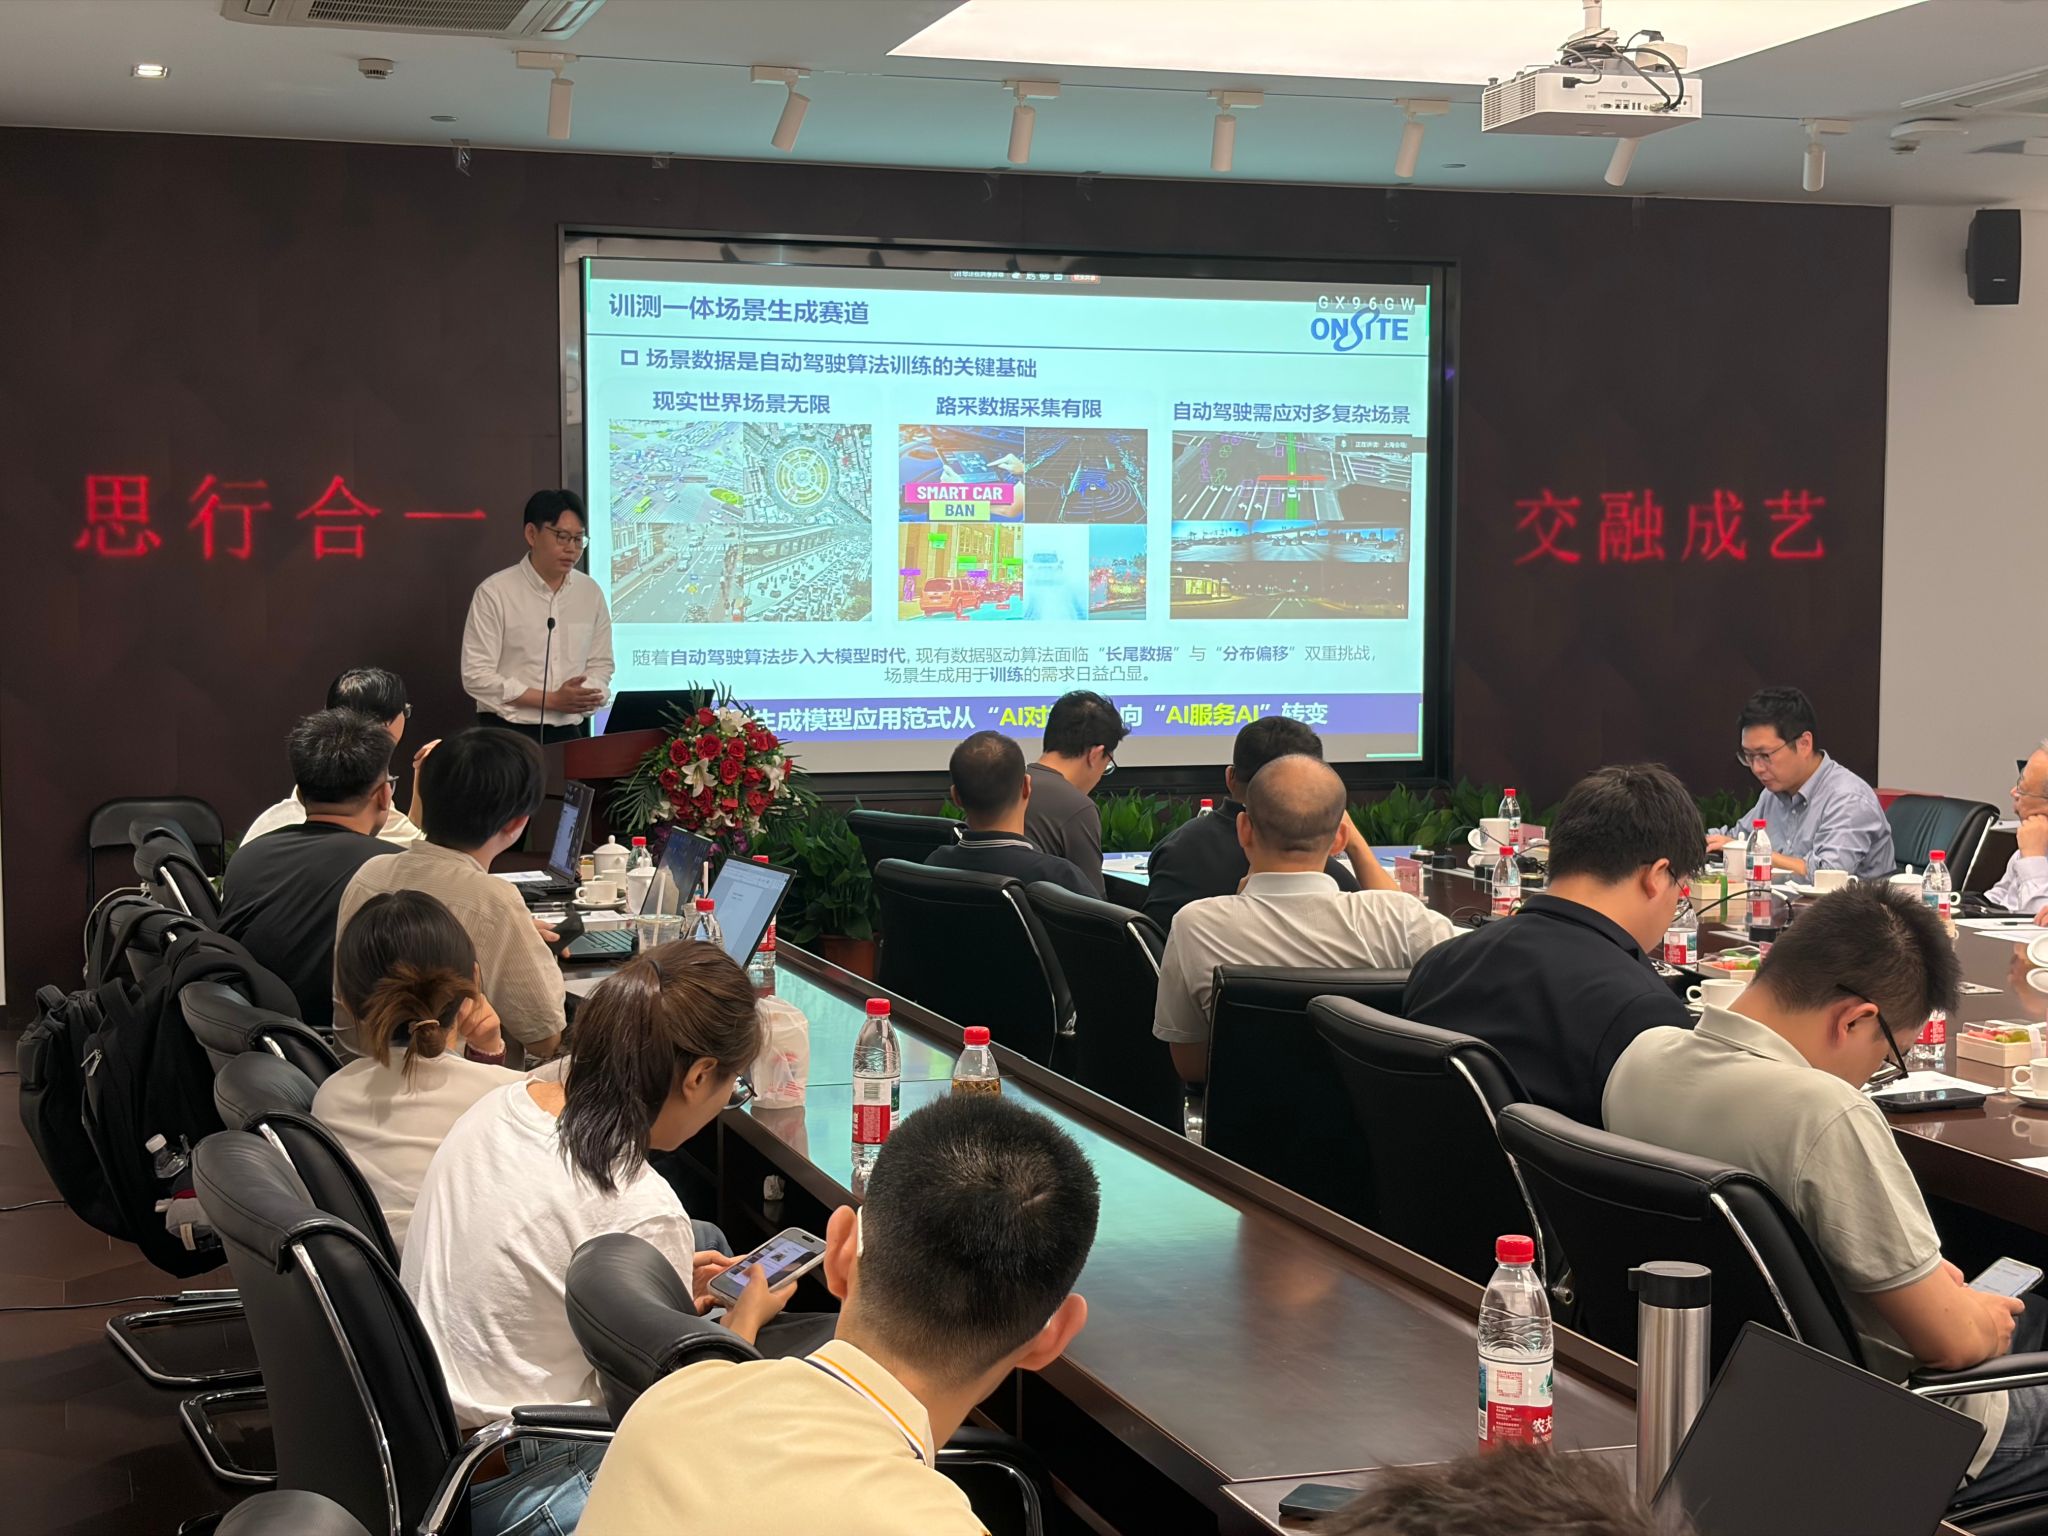
同济大学孙杰副教授介绍,第5赛道围绕“训测一体场景生成”展开,由面向测试的场景生成进一步拓展至面向算法训练与测试一体。本届比赛吸引28所高校56支团队(包括6支境外团队)参与,累计开展超过11万次仿真测试。未来赛道将拓展至面向端到端自动驾驶的三维场景生成,并开展常态化打榜。
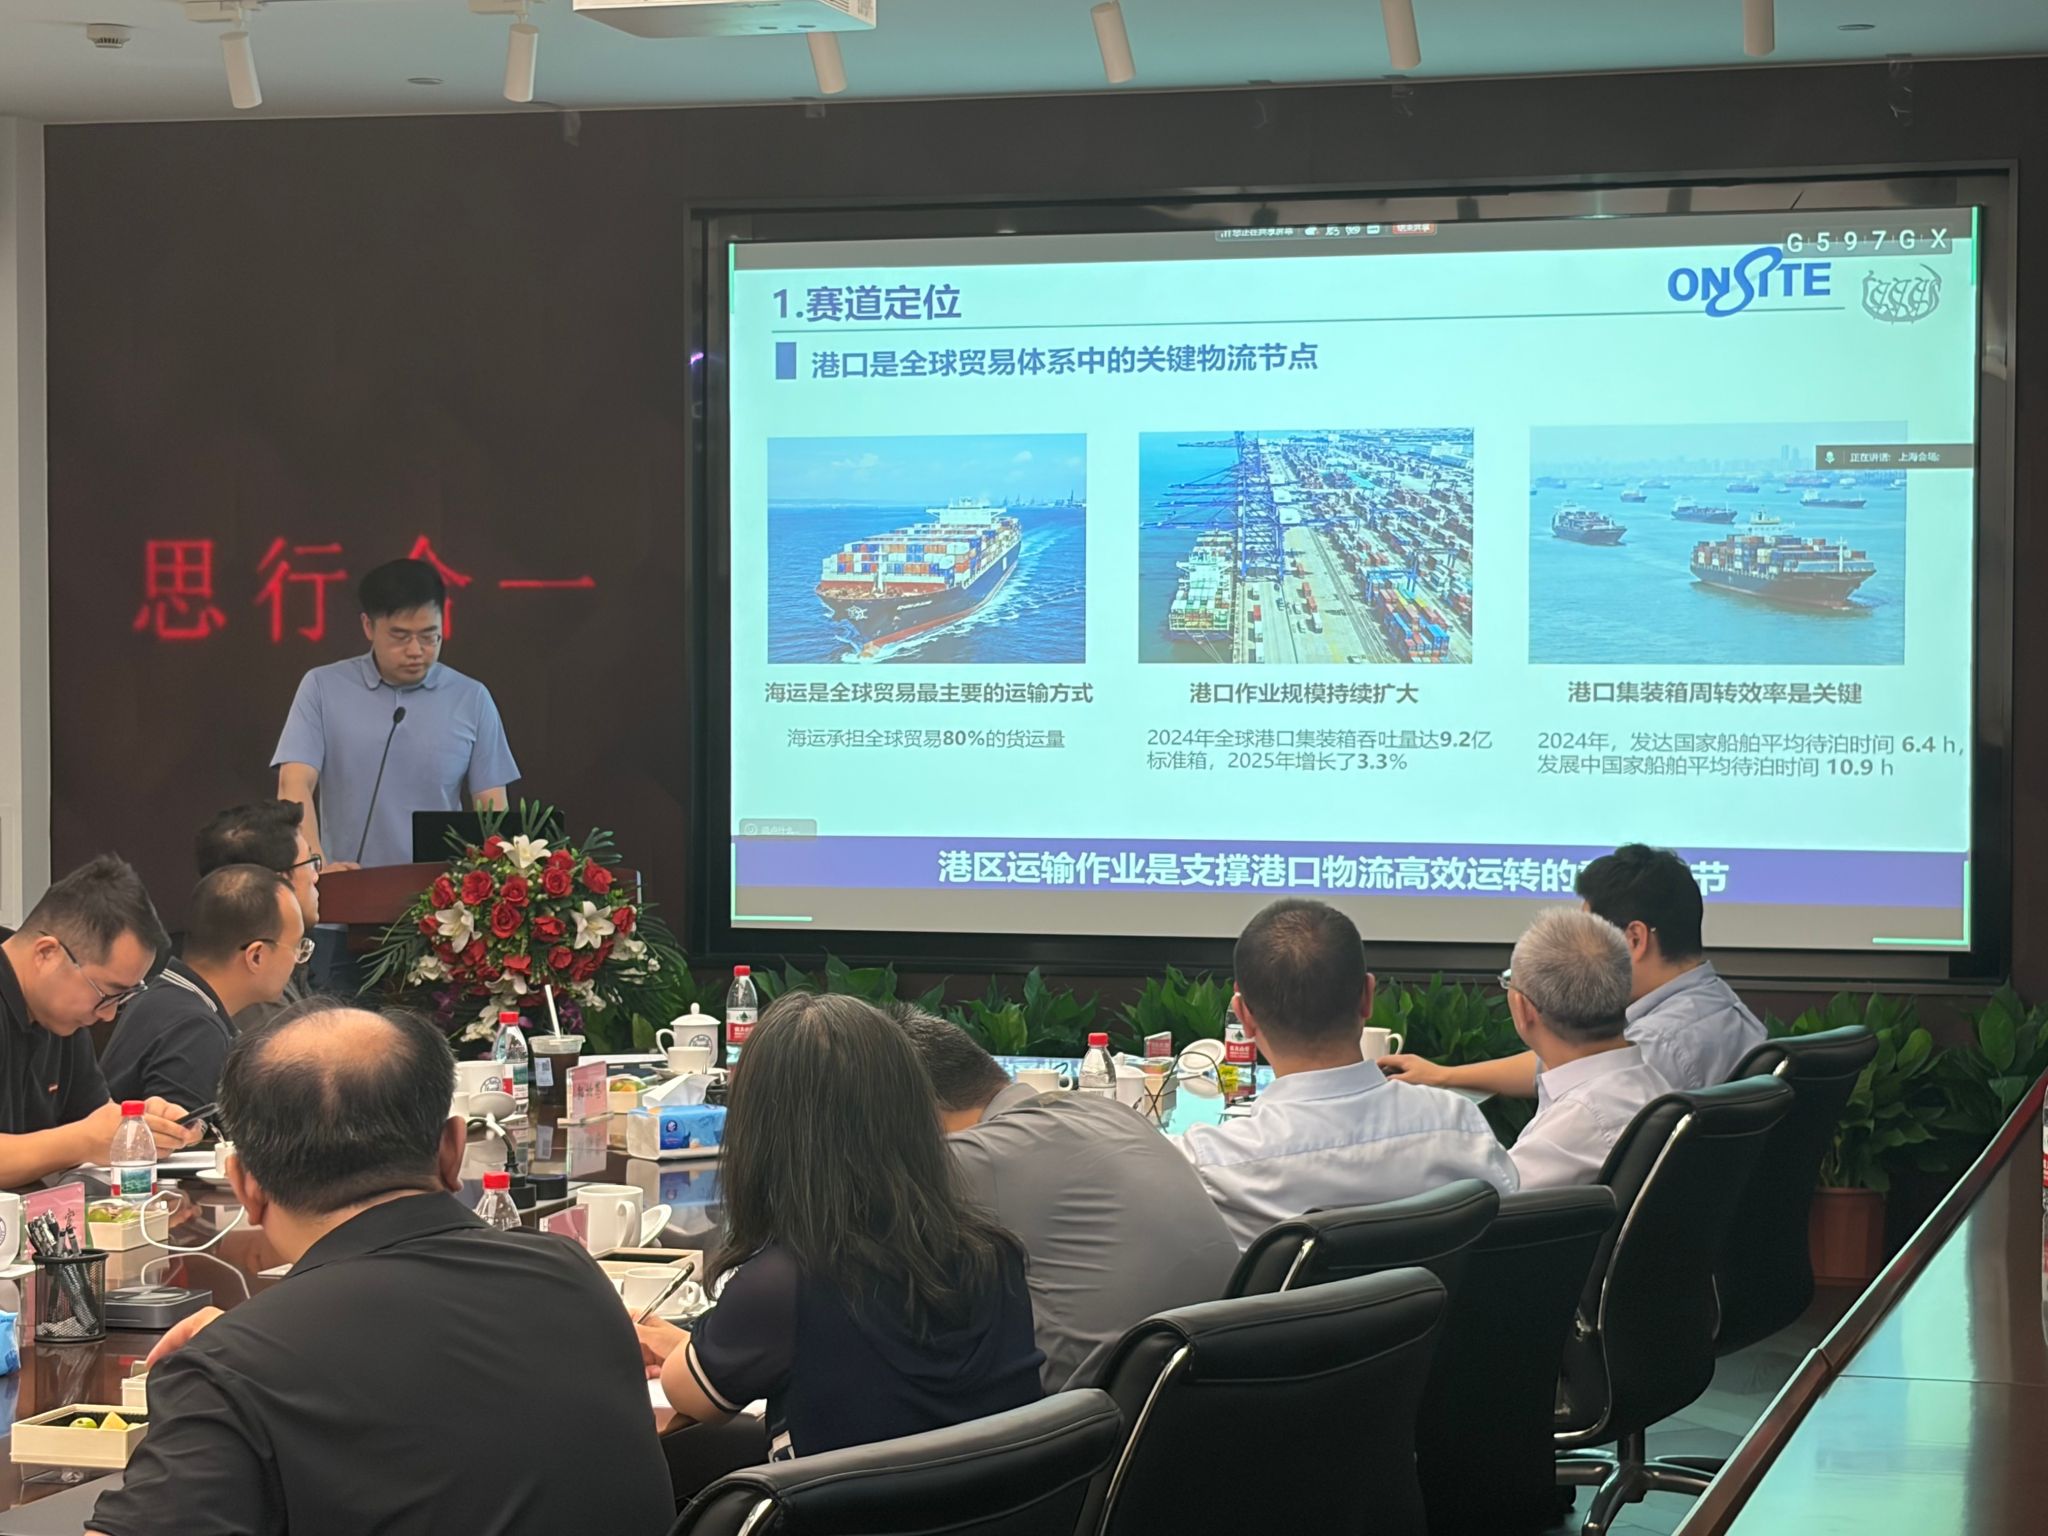
同济大学胡笳教授介绍,第9赛道面向港区智能运输场景,重点考察智能驾驶与交通运输调度的协同优化能力,通过任务分配、路径规划、时空协调及车辆控制等手段,探索复杂混行环境下的协同运输。本届共有22支队伍顺利完赛。
在成果交流环节,三个赛道的优胜团队代表分别围绕复杂环境规划与控制、交互场景生成与闭环训练、港区任务分配与协同调度等内容分享了参赛方案和算法设计,并结合比赛过程中遇到的问题,就算法调试、计算效率和复杂场景适应能力进行了交流。
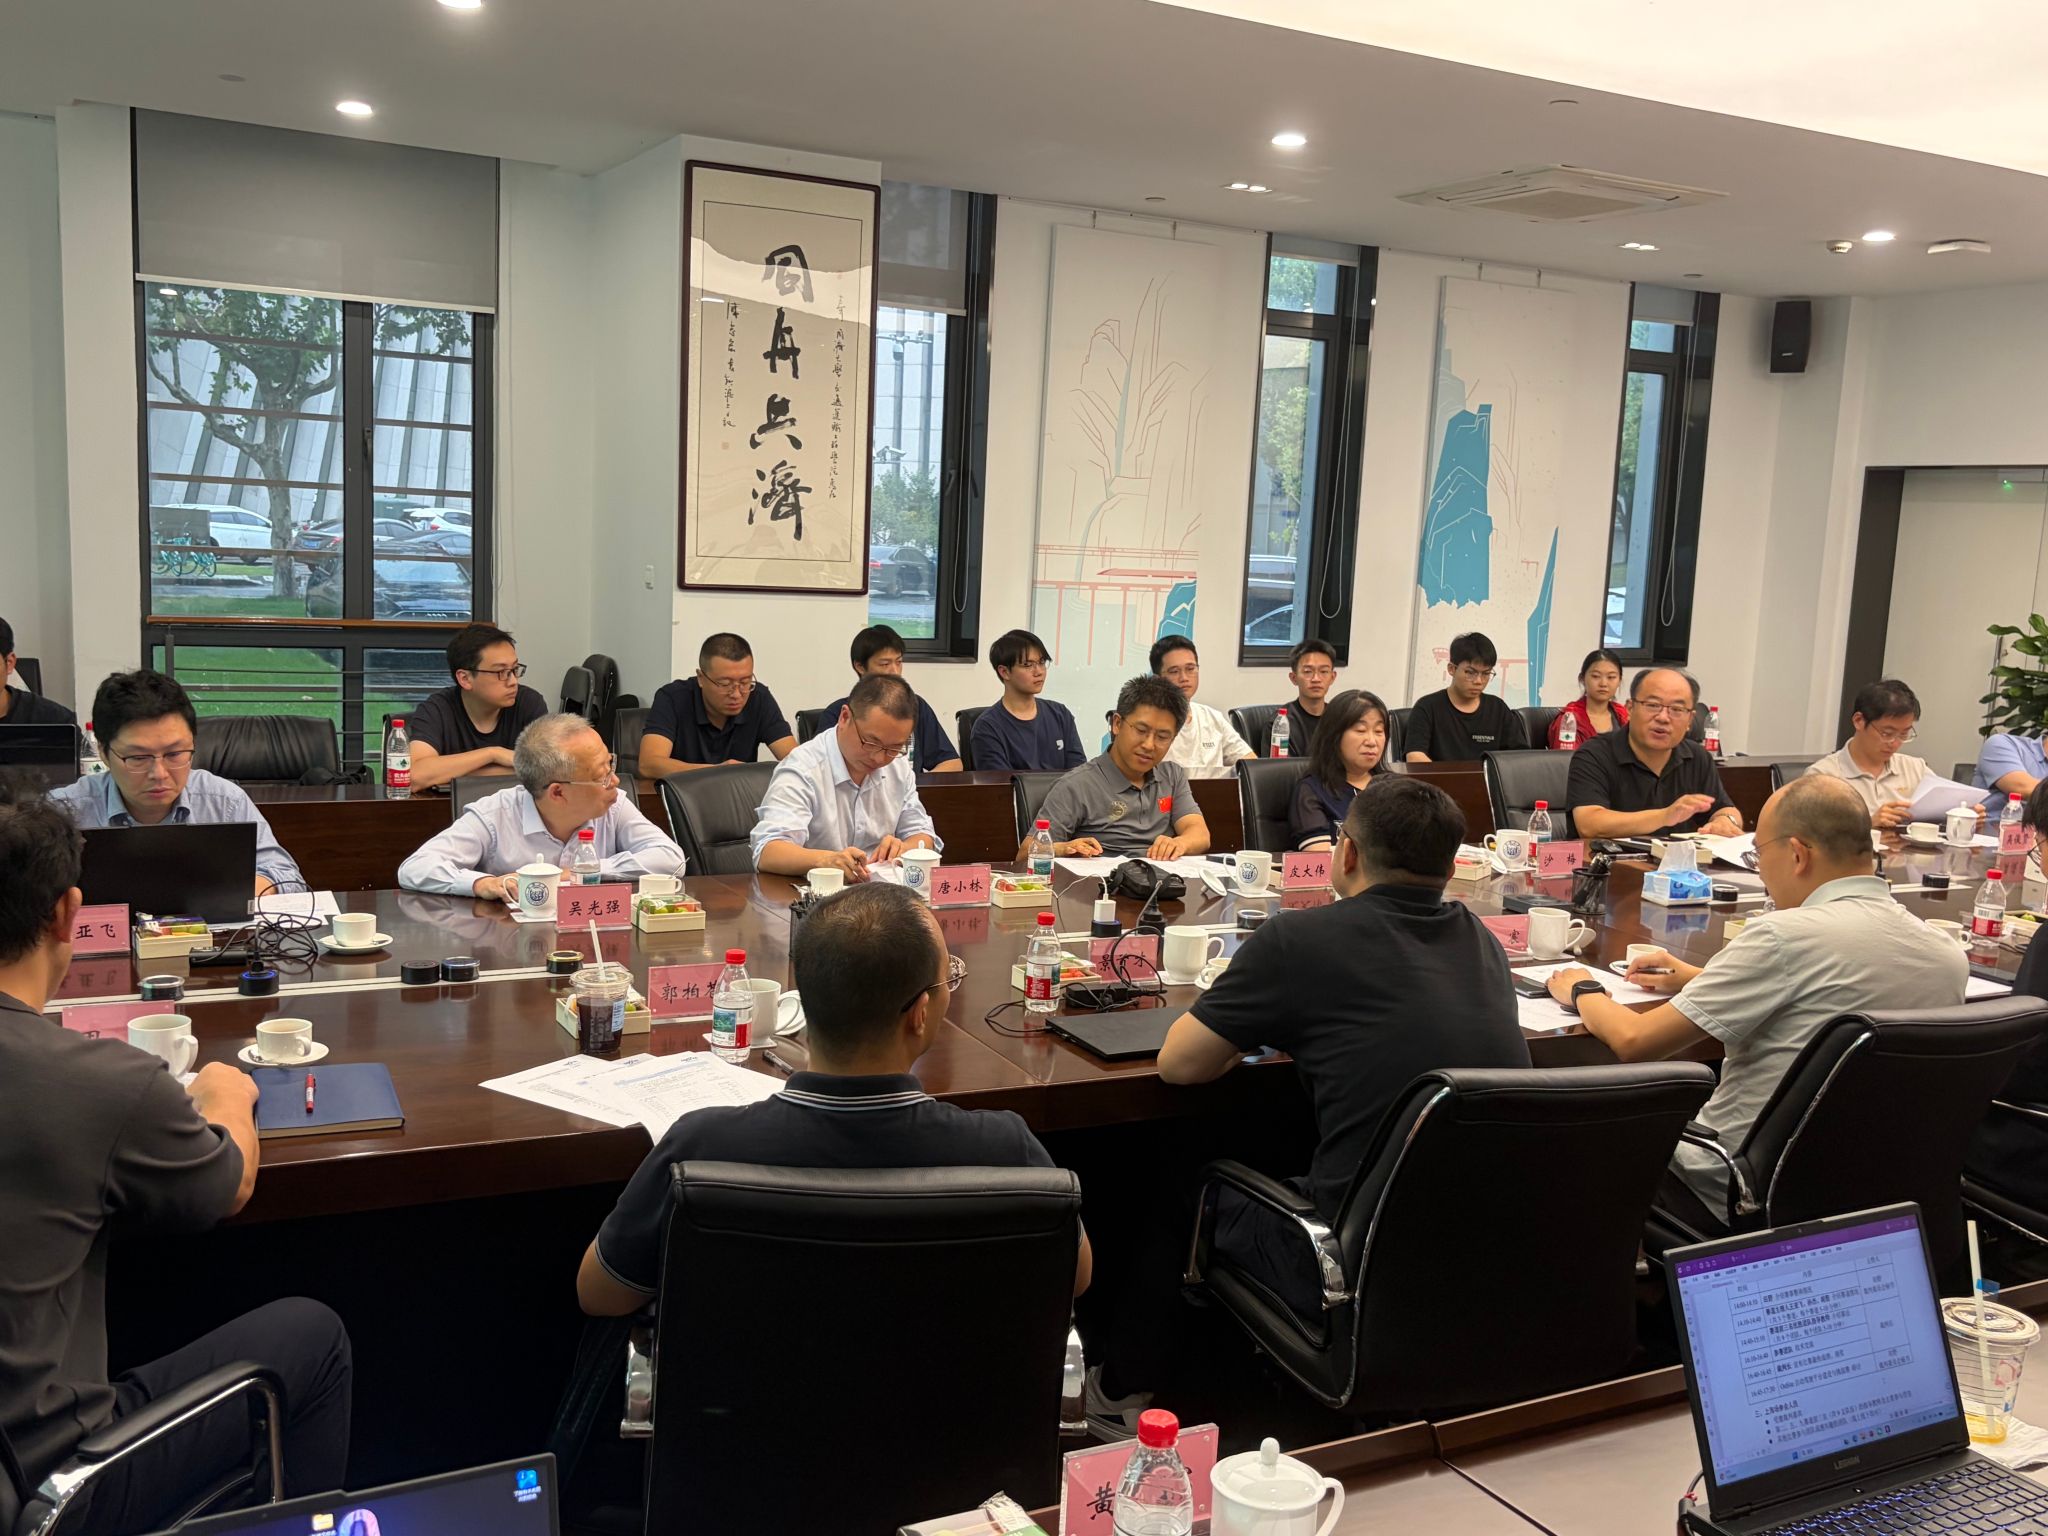
专家交流环节,上海海事大学沙梅教授、南京理工大学皮大伟教授、重庆大学唐小林教授、上海车云数据科技总经理吴俊贤、同济大学吴光强教授、杭鹏副教授等与会专家围绕自动驾驶算法理论创新、工程实现及产业应用展开讨论,并就基础理论与算法设计结合、轨迹采样与计算效率平衡、科研算力开放、真实交通数据利用以及赛事与产业需求结合等提出建议。针对港区运输场景,专家建议未来进一步探索车辆、岸桥、堆场设备及能源系统之间的协同优化,提升智能港口整体运行效率。
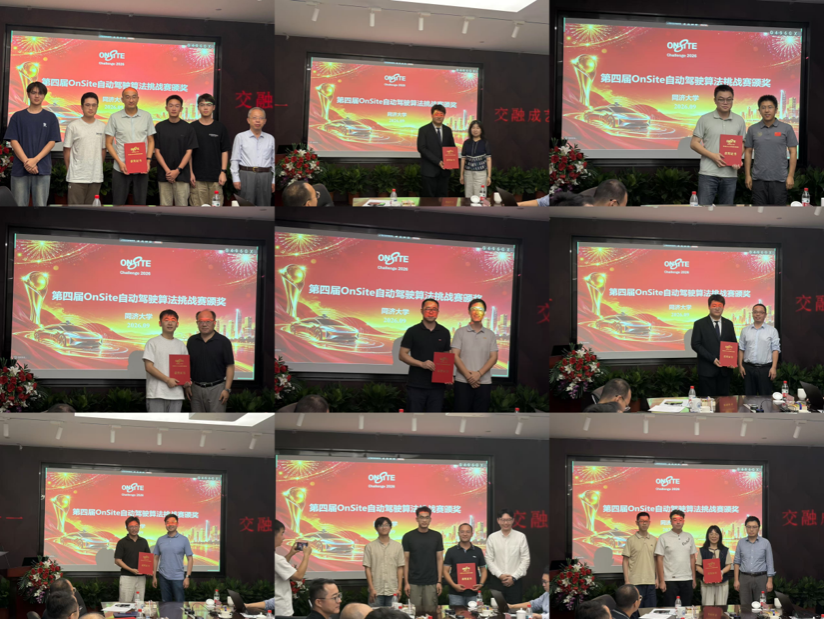
会议期间公布了三个赛道的优胜团队。第2赛道前三名分别来自湖南大学、清华大学和湖南师范大学;第5赛道前三名分别来自中山大学、长安大学和燕山大学;第9赛道前三名分别来自清华大学、贵州大学和南京大学。会议现场举行了获奖团队颁奖仪式。
围绕后续平台建设,孙剑教授提出将进一步推动赛事由集中式比赛向“常态化打榜”模式升级,逐步开放长期算法提交通道并持续维护排行榜。同时,平台将探索大模型与Agent技术在算法诊断、测试分析等环节中的应用,进一步服务科研团队日常算法开发、测试与迭代。未来,OnSite平台还将持续加强与学术界和产业界的联动,通过与《中国公路学报》、中国汽车工程学会等学术和行业平台合作,推动优秀赛事成果的交流与转化。
本次上海场线下交流会集中展示了第四届OnSite自动驾驶算法挑战赛在复杂环境规划、场景生成与闭环训练、智能运输调度等方向取得的阶段性成果。下一步,OnSite平台将持续完善场景、算法、评价和算力等基础能力,推动自动驾驶算法测试由赛事竞赛进一步向常态化科研服务延伸。
电话:021-69583650 管理员邮箱:2015qgy@tongji.edu.cn
地址:上海市曹安公路4800号同济大学交通学院 邮编:201804
 TOPS课题组 页面浏览465,829次/访客70,123人次


