2026年11月4日,TOPS课题组第190期组会顺利举行。本次组会由赵达同学作题为《UniDBO:面向自动驾驶场景生成的统一双分支单步去噪框架》的学术报告。报告围绕数据驱动的自动驾驶场景生成,介绍了UniDBO的框架设计、训练机制、实验评估与研究展望。
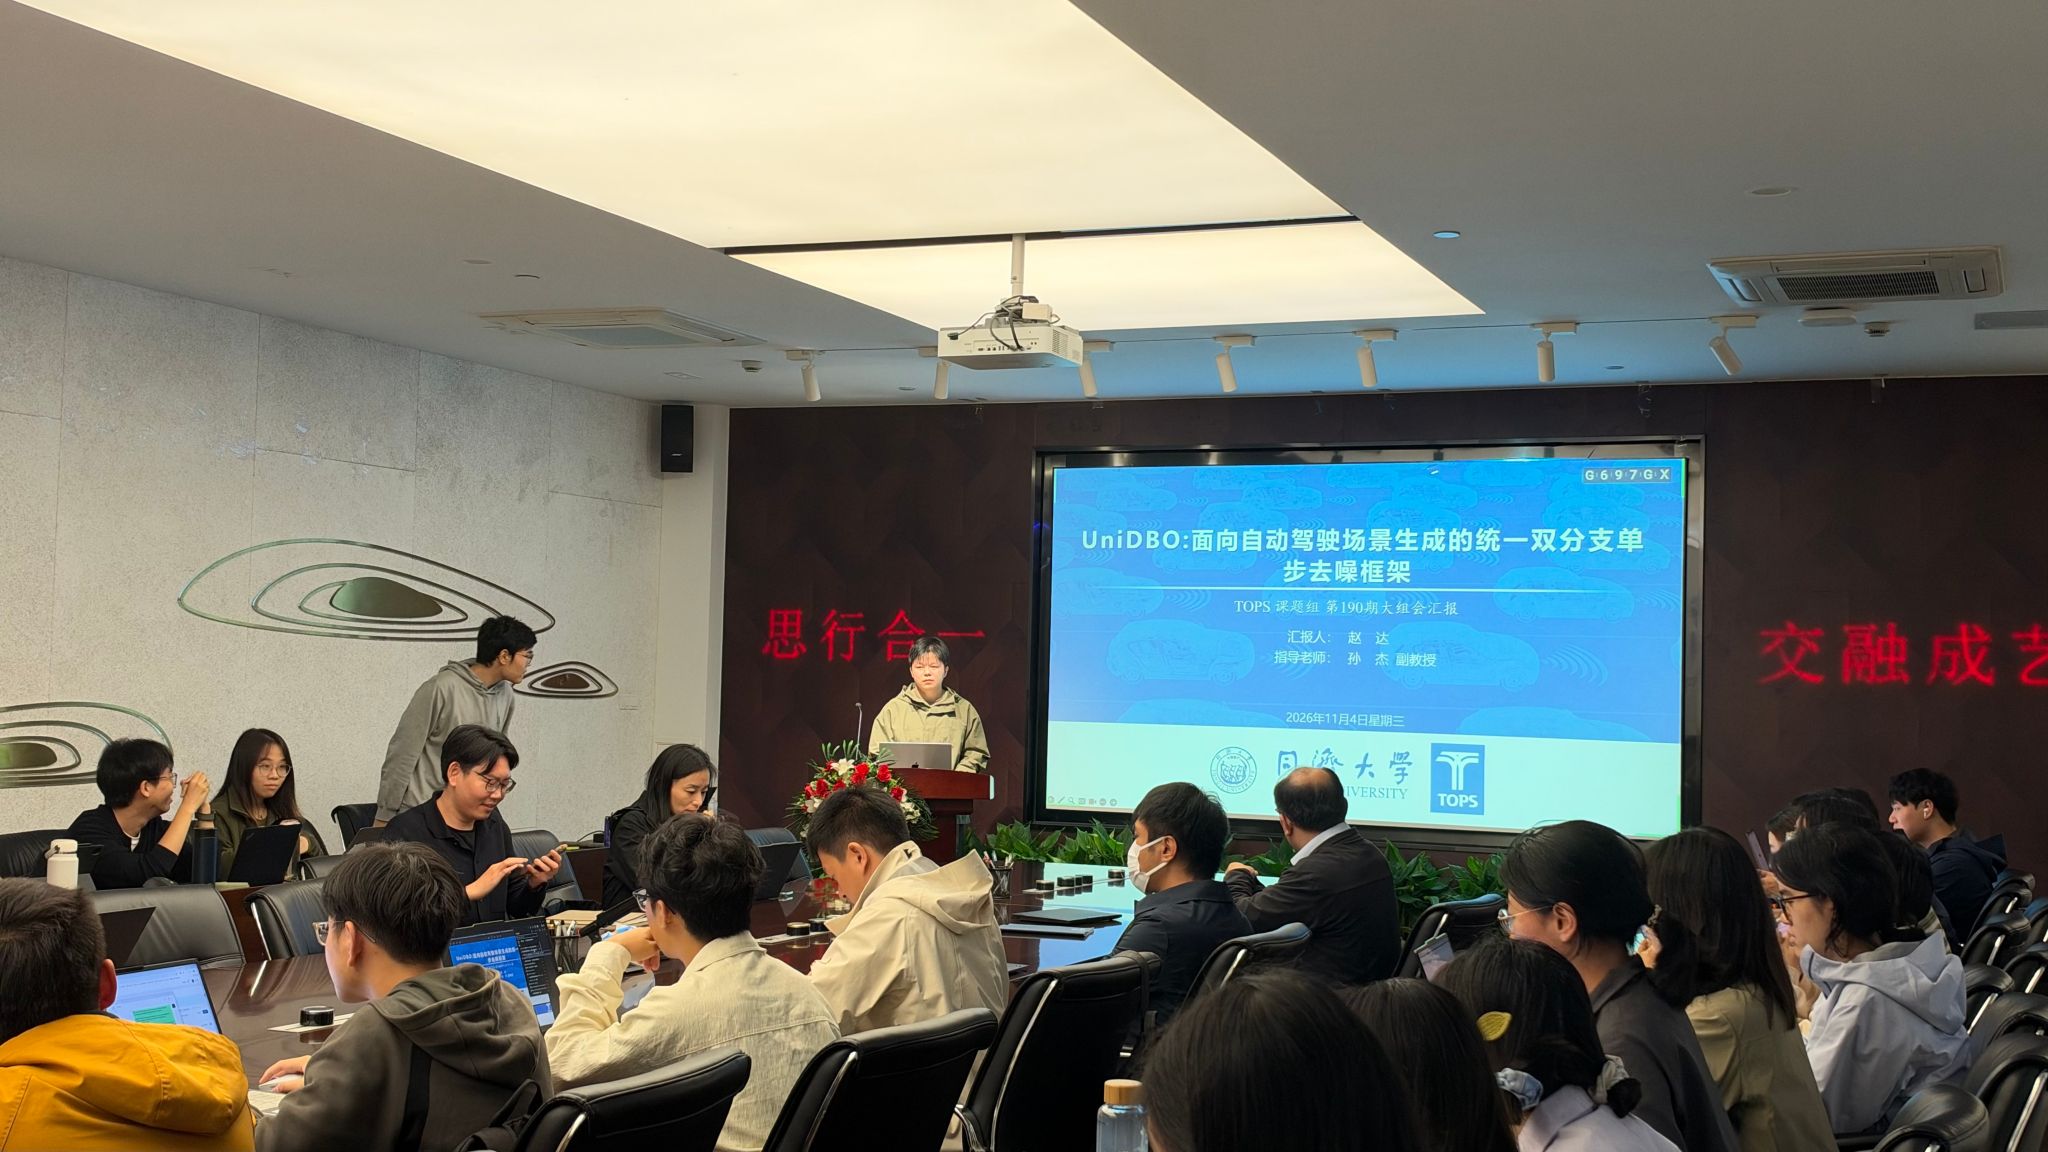
在研究背景方面,赵达同学指出,真实交通场景具有复杂性和多样性,而真实数据的覆盖范围有限,自动驾驶模型的训练与测试需要大量代表性场景数据。现有自回归方法按时间顺序逐步生成车辆运动,开环拟合具有一定优势,但预测误差可能在长时闭环中逐步累积;传统扩散方法能够联合建模多智能体行为,却依赖多轮去噪,推理开销较高,难以适应闭环仿真中的频繁重规划。
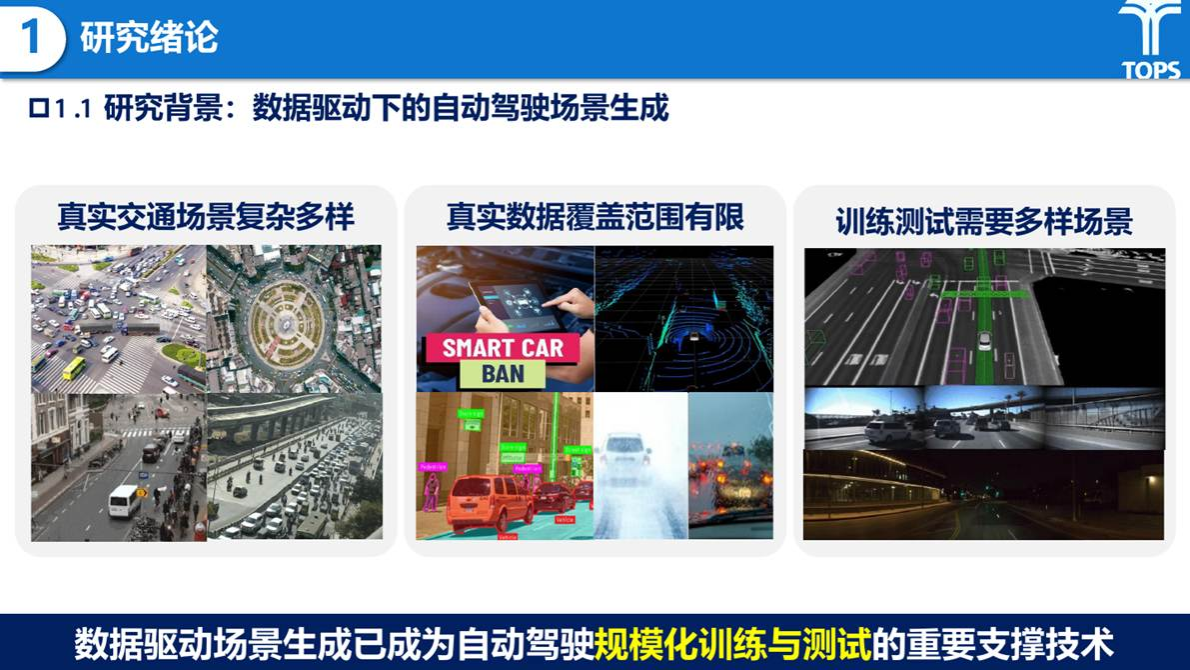
研究背景
为兼顾开环轨迹拟合精度、闭环仿真鲁棒性与场景生成效率,赵达同学提出统一双分支单步去噪框架UniDBO。该框架以车辆运动历史、道路地图、信号灯和智能体交互关系为条件,生成场景中已有智能体的未来运动。模型采用共享场景编码器提取多智能体环境信息,并设置独立的恢复分支;训练时通过互补监督共同更新共享表示,推理时根据开环评估或闭环仿真任务选择相应分支,每次生成仅需进行一步去噪,同时降低计算开销。
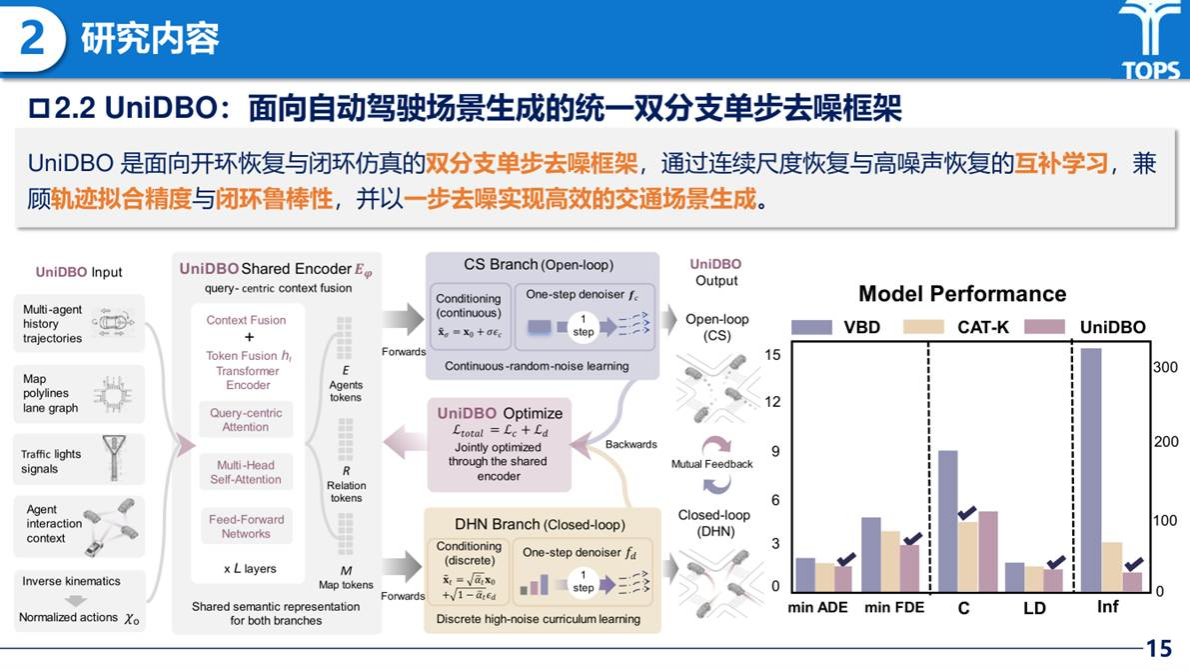
UniDBO总体框架
在闭环生成方面,UniDBO设置高噪声分支DHN。该分支通过渐进式高噪声课程学习逐步提高训练噪声下限,使训练条件更接近闭环重规划时的查询条件;模型直接恢复各车辆的加速度和偏航角速度,再经运动学解码得到未来轨迹。借助一次模型调用完成联合控制恢复,DHN能够配合执行与再规划,降低控制恢复误差引起的状态漂移,提升一步生成在闭环仿真中的适应能力。
在开环轨迹恢复方面,UniDBO设置连续尺度分支CS。该分支在连续噪声尺度下学习一步恢复,承担开环轨迹拟合与评估,并为共享场景编码器提供互补监督。两个分支在训练阶段联合优化,DHN除轨迹位置与航向监督外还接受控制恢复监督;在推理阶段,开环任务使用CS,闭环任务使用DHN。报告中给出的机制分析表明,高噪声课程有助于减少闭环状态漂移,双分支联合训练能够进一步改善轨迹拟合与闭环表现。
在实验评估方面,报告在WOMD/Waymax、INTERACTION和OnSite上开展了域内、跨域及系统级测试。在WOMD/Waymax主实验中,UniDBO的minADE和minFDE分别为0.778和1.907,单步模型推理耗时为6.948毫秒/步;表中结果显示,方法在轨迹拟合、闭环指标与推理效率之间取得了较为均衡的表现。与50步去噪的对比及高噪声课程消融结果进一步说明,在报告设置下,一步恢复能够减少推理开销,高噪声训练和联合训练有助于改善闭环性能。
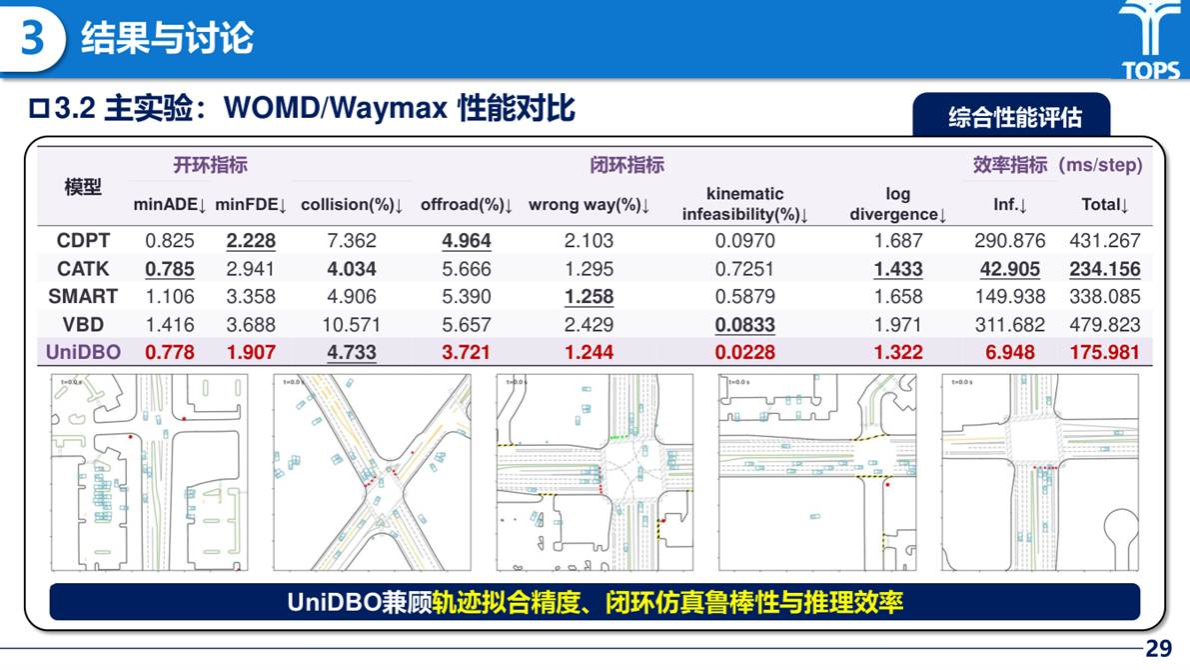
场景生成性能评估
在跨域泛化实验中,UniDBO无需目标域微调,在INTERACTION数据集上取得0.406的minADE和0.793的minFDE,保持了较好的轨迹拟合和闭环仿真表现。在OnSite系统级自动驾驶测试中,UniDBO在报告所列对照方法中取得64.21分的最高综合得分,说明场景生成结果能够用于未见场景下的外部自动驾驶规划器测试。
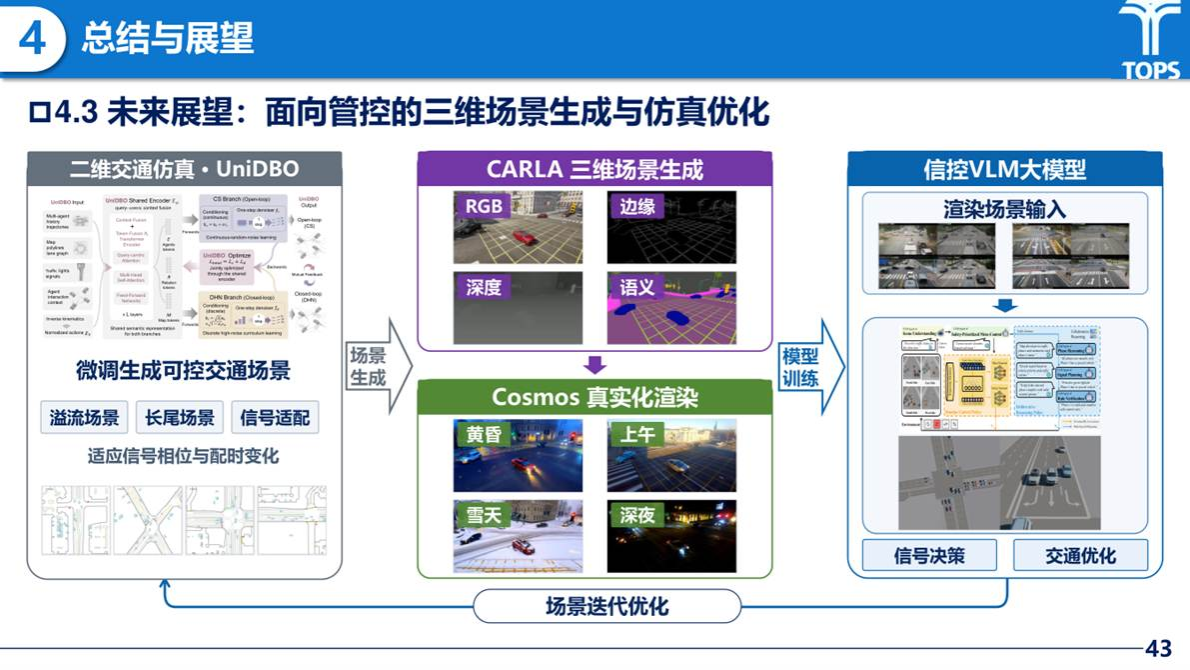
未来研究展望
在总结与展望部分,赵达同学指出,UniDBO通过连续尺度恢复与高噪声恢复的互补学习,以双分支联合训练和一步去噪实现轨迹拟合、闭环鲁棒性与推理效率的协同。当前研究仍有碰撞安全性、三维场景建模及跨域跨平台验证方面的不足。后续将探索以CAT-K为教师模型的异构蒸馏,提升交互安全性,并在更多城市道路、极端天气及长尾风险场景中开展验证。在应用拓展方面,计划进一步融合点云、多视角图像和三维高精地图等信息,探索利用CARLA构建三维交通场景,并结合Cosmos进行真实化渲染,为视觉信号控制模型提供训练数据,推动场景生成技术在交通信号控制中的应用。
电话:021-69583650 管理员邮箱:2015qgy@tongji.edu.cn
地址:上海市曹安公路4800号同济大学交通学院 邮编:201804
 TOPS课题组 页面浏览465,829次/访客70,123人次


