2026年9月15日至18日,同济大学TOPS课题组石皓天副教授、博士后研究员赵晓聪赴意大利那不勒斯,参加第29届IEEE智能交通系统国际会议(IEEE ITSC 2026)。会上,课题组举办AI赋能的自动驾驶人机交互专题研讨会,两位老师担任主要组织者并主持现场研讨。
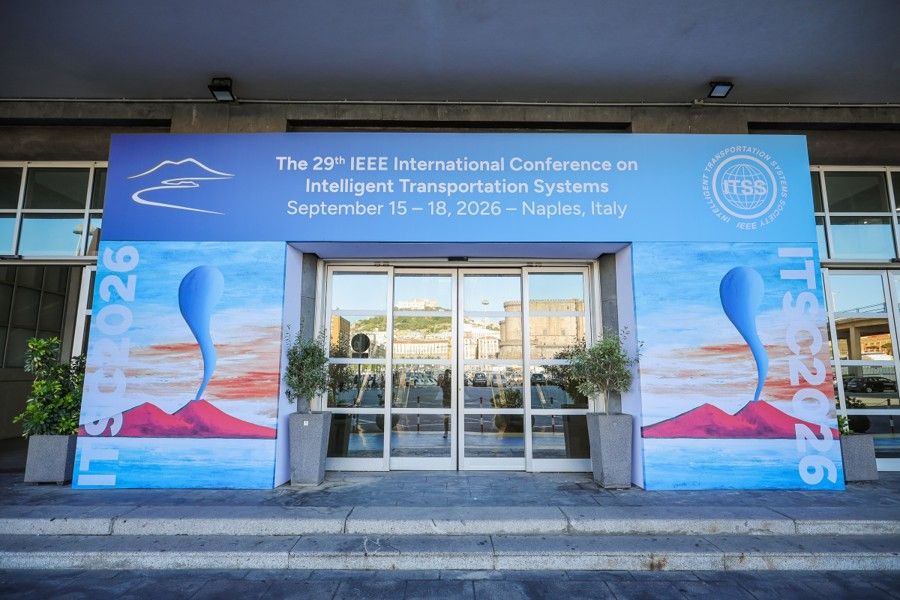
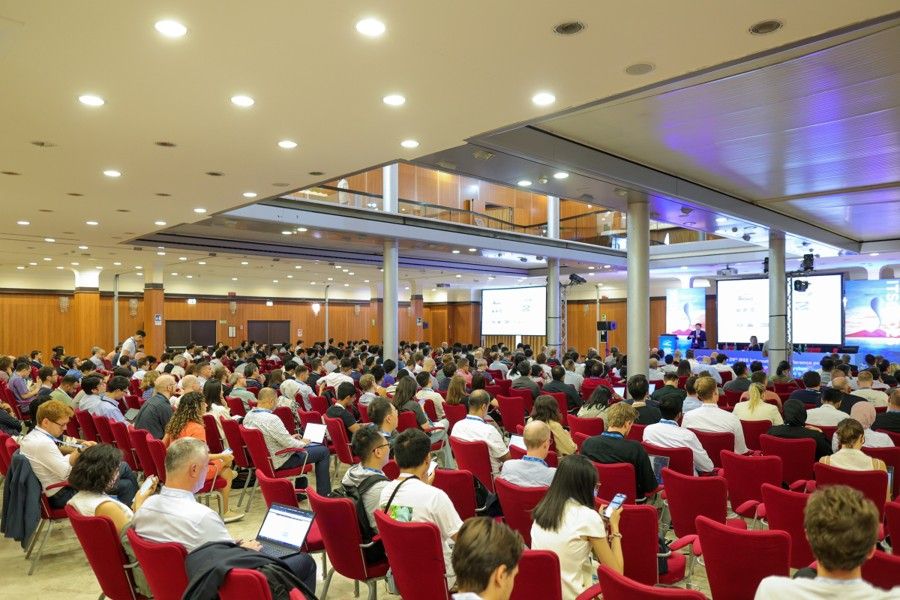
图1 ITSC 2026会议现场及大会报告现场
IEEE ITSC是IEEE智能交通系统学会(IEEE ITSS)的年度旗舰会议。本届会议以“Innovative Solutions for Future Transportation”(面向未来交通的创新解决方案)为主题,在那不勒斯Stazione Marittima会议中心举行,设有专题研讨会、教程、论文报告等交流环节,议题涵盖自动驾驶、车路协同、交通系统建模、人因与车辆交互等方向。
9月15日,课题组举办专题研讨会“Advances in Designing and Evaluating AI-empowered Human-Automated Vehicle Interaction”(人工智能赋能的人与自动驾驶车辆交互设计与评价研究进展)。孙剑教授、课题组博士生刘懿如、李子睿博士、Patrick Ebel助理教授、Ostap Okhrin教授共同参与组织,赵晓聪、石皓天担任现场主持。
研讨会以研究进展分享为主要形式,呈现出鲜明的多视角、多学科特点。报告人来自高校与企业,研究领域横跨交通工程、人机交互、人工智能与控制等学科,分别从行为建模、决策控制和实验评价等角度,共同探讨自动驾驶车辆如何理解人、回应人,以及人机交互应如何设计与评价。
理解人是人机交互的起点。Wayve的Flavian Pegado关注不确定条件下的驾驶人意图建模,对意图估计得越准确,车辆越能在交互中做出及时、恰当的回应;Patrick Ebel助理教授介绍了如何借助计算驾驶人模型改进车内交互界面设计,用模型模拟驾驶人与界面的交互行为,为界面方案的比较和评估提供可计算的依据;Yihong Tang则将乘客情绪纳入端到端驾驶决策,使车辆不仅理解语言指令的字面含义,也能回应其中的语气与紧迫程度。
交互最终要体现在车辆的行为上。Xiaopeng Li教授讨论了物理模型与人工智能方法的结合,物理规律的引入有助于让车辆行为更加可预期,也更便于周围交通参与者理解和配合;Ostap Okhrin教授分享了强化学习在交通领域的应用,Paul Auerbach介绍了基于雷达信息的端到端强化学习跟驰策略,并在缩比车辆平台上完成了从仿真到实物的迁移验证。学习方法使车辆能够在与人和环境的反复交互中不断改进策略,实物验证则检验了这些策略能否真正走出仿真。
人机交互设计的效果,最终需要在有人参与的环境中检验。Zilin Huang介绍的分布式多智能体仿真平台,借助方向盘、虚拟现实、眼动追踪与可穿戴设备等多模态手段采集驾驶人的行为与生理数据,让真实的人与自动驾驶智能体在同一仿真场景中交互,为研究人机协同与社会感知驾驶提供了实验环境。
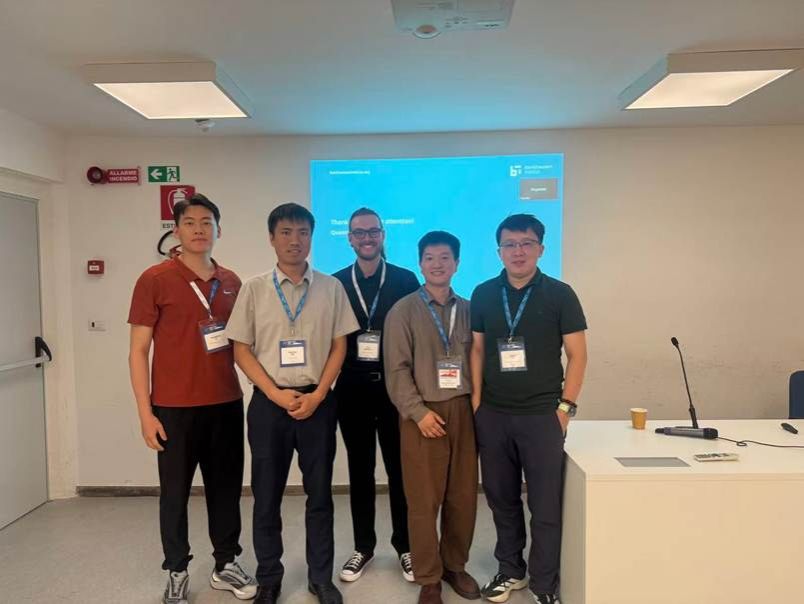
图2 专题研讨会现场合影
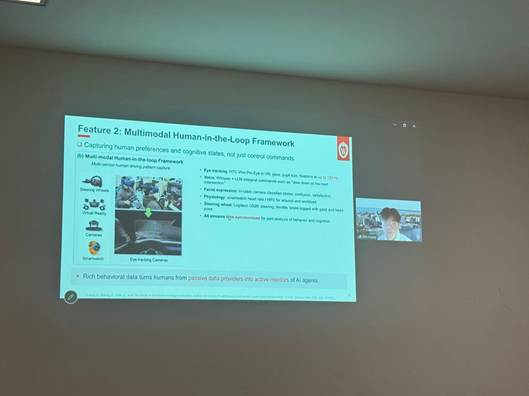
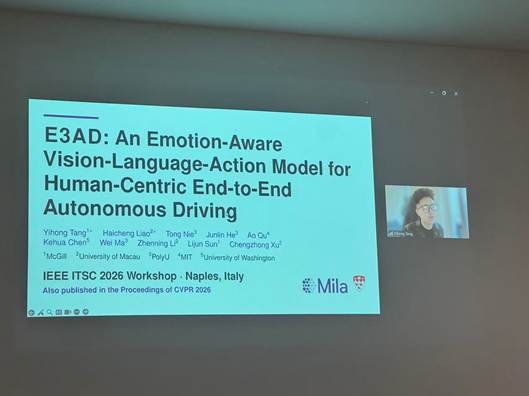
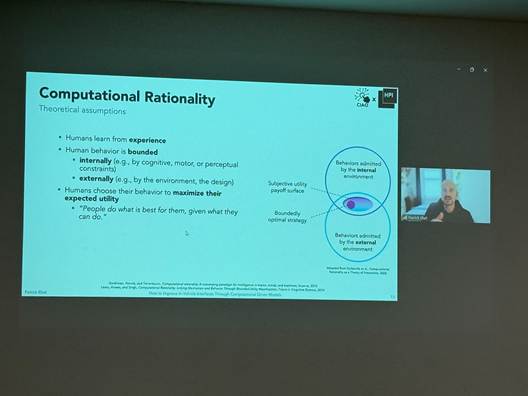
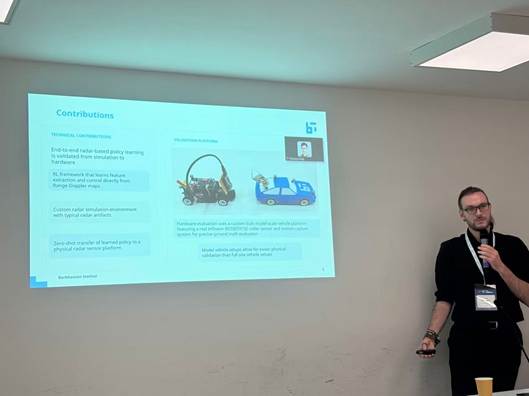
图3 专题研讨会报告现场
大会期间,两位老师还参加了自动驾驶人机交互、场景生成、交通世界模型与学习控制等方向的专题交流,并结合课题组正在开展的研究,与国际同行讨论了人的行为、场景构造与算法评价之间的联系。
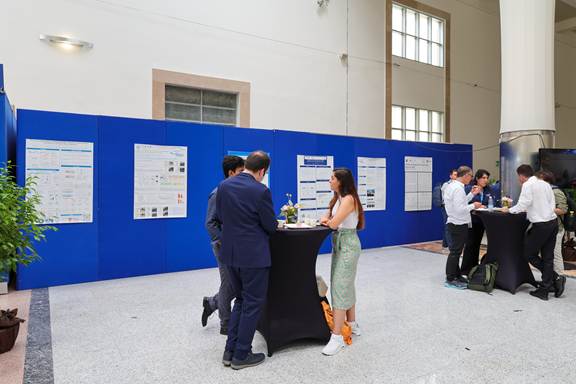
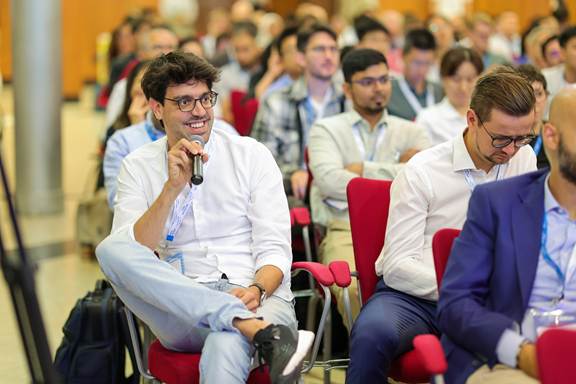
图4 大会学术交流现场。左:海报展示区交流;右:报告现场提问。图片来源:ITSC 2026官方
人机交互是本届会议的热点方向之一。在28场专题研讨会中,有多场直接围绕人类行为建模、社会合规驾驶或以人为中心的自动驾驶展开,大会还专门设置了人因与人车交互专题会。其中,面向自动驾驶评价的人类道路使用者计算模型研讨会集中展示了刻画人类驾驶行为的多种思路,包括以主动推理理论解释驾驶人的决策过程,通过风格条件化的自博弈训练生成行为多样的交通参与者,也有研究尝试直接用通用大语言模型模拟驾驶人在汇入场景中的决策。
人的行为模型正在从描述统计规律,走向可计算、可交互的智能体。一方面,它们可以作为仿真中的虚拟交通参与者,让自动驾驶在测试中面对更真实、更多样的人;另一方面,它们也为自动驾驶理解周围人的意图、做出符合社会预期的交互决策提供了基础。
另一个值得关注的趋势是,人在自动驾驶系统中的角色正在被重新定义。混合交通自动驾驶研讨会今年以“稳健、以人为中心、可信”为主题,讨论了自动驾驶车辆的多目标控制与“有意义的人类控制”;另有研讨会关注跨越地面车辆与航空系统的人为干预与协同自治。结合课题组研讨会上关于情绪感知、计算驾驶人模型的分享可以看到,研究关注点正从“让人适应车”转向“让车理解人”,人不再只是被动的乘客或监督者,而是与自动驾驶系统协同决策的参与者。信任如何建立、控制权如何分配、意图如何双向传达,正在成为人机交互设计与评价的核心问题。
在“自动驾驶场景生成与基于场景的测试”专题中,SaFeR安全关键场景生成和交互强度可调的环岛场景生成等报告引起了课题组的关注。SaFeR通过可行性约束下的词元(Token)重采样生成安全关键场景;《Scenario Generation in Roundabouts with Adjustable Interaction Intensity》则关注如何连续调节环岛场景中的交互强度。这些工作分别从场景可行性和交互难度的角度,为构造有针对性的测试用例提供了思路。
这与课题组开展的长尾风险场景生成和自动驾驶测试研究密切相关。在实际研究中,一个值得反复思考的问题是,生成的场景能否帮助我们解释驾驶策略为何失效。相关报告带来的启发是,可以围绕具体交互关系逐步调整场景条件,观察策略在何种情况下开始出现问题,再通过可重复的测试分析原因。这样,场景生成与算法评价之间就能建立更清晰的联系。
在“面向安全与可扩展自动驾驶的世界模型”专题中,《WorldVLM: Combining World Model Forecasting and Vision-Language Reasoning》探讨了世界模型预测与视觉语言推理的结合;在“混合交通微观建模与仿真”专题中,《Decoupled Intelligence: A Multi-Agent LLM Framework for Controllable Traffic Scenario Generation in SUMO》则面向SUMO交通仿真,探索利用多智能体大语言模型框架实现可控场景生成。
对于课题组正在探索的AI智能体驱动的自动驾驶测试,这些研究提供了直接参考:智能体可以参与场景配置和测试组织,测试中暴露的问题又能成为下一轮场景构造的依据。如何让这一反馈过程有效运转,如何保证生成场景符合交通行为规律,都是后续需要通过实验回答的问题。
会议视频论文Real2Sim也是此次重点关注的工作之一。该研究将四维高斯泼溅(4DGS)与可微物质点法(MPM)物理求解器相结合,构建了物理驱动、可编辑的自动驾驶场景框架,与课题组的虚实融合测试方向具有较强关联。结合这一工作,课题组进一步思考了三维场景重建与测试任务之间的衔接:场景中的车辆和交互条件需要能够按测试目标调整,驾驶策略执行后的反馈也需要进入后续仿真过程。这为课题组完善可交互的三维高斯泼溅(3DGS)测试环境提供了研究切入点。
在“网联自动驾驶最优控制与学习融合”专题中,控制障碍函数(CBF)引导的网联自动驾驶强化学习报告,为理解安全约束与策略学习之间的关系提供了新的视角。这与课题组此前开展的物理增强强化学习、混合交通控制等研究紧密相关。
对于复杂交通中的学习控制方法,策略能否适应周围车辆的行为变化、能否在扰动下兼顾安全与运行效率,都需要在闭环交互中检验。此次交流也促使课题组进一步思考,如何将交通机理、安全约束与学习方法相结合,并利用具有代表性的测试场景识别策略的适用范围。
回顾此次ITSC之行,深刻感受到自动驾驶研究的重心正在发生变化。自动驾驶不再只被视为单车智能的技术问题,而是越来越多地被放在人、车与交通环境共同构成的系统中审视。无论是专门讨论人机交互与人类行为的研讨会,还是关于场景生成、仿真测试与学习控制的技术报告,“人”都在从研究的外部条件变为研究的核心对象。
与此同时,大模型、智能体与高保真仿真等新工具的加入,正在改变研究的组织方式;不同学科背景的学者在同一场讨论中对话,也让跨学科合作成为常态。这些趋势进一步明确了未来方向,即人的行为与反馈需更充分地纳入自动驾驶的设计、测试与评价之中。
电话:021-69583650 管理员邮箱:2015qgy@tongji.edu.cn
地址:上海市曹安公路4800号同济大学交通学院 邮编:201804
 TOPS课题组 页面浏览465,829次/访客70,123人次


