2026年9月7日至13日,课题组石皓天副教授与2024级博士生李思营前往瑞典马尔默,参加第19届欧洲计算机视觉国际会议(The 19th European Conference on Computer Vision,ECCV 2026)。本届会议汇聚了来自世界各地高校、科研机构与科技企业的研究人员,围绕计算机视觉、生成式人工智能、三维场景理解、具身智能及自动驾驶等方向展开交流。课题组成员以海报(Poster)形式展示了最新研究成果,并与国内外学者和企业研究人员就端到端自动驾驶仿真与测试等问题进行了讨论。
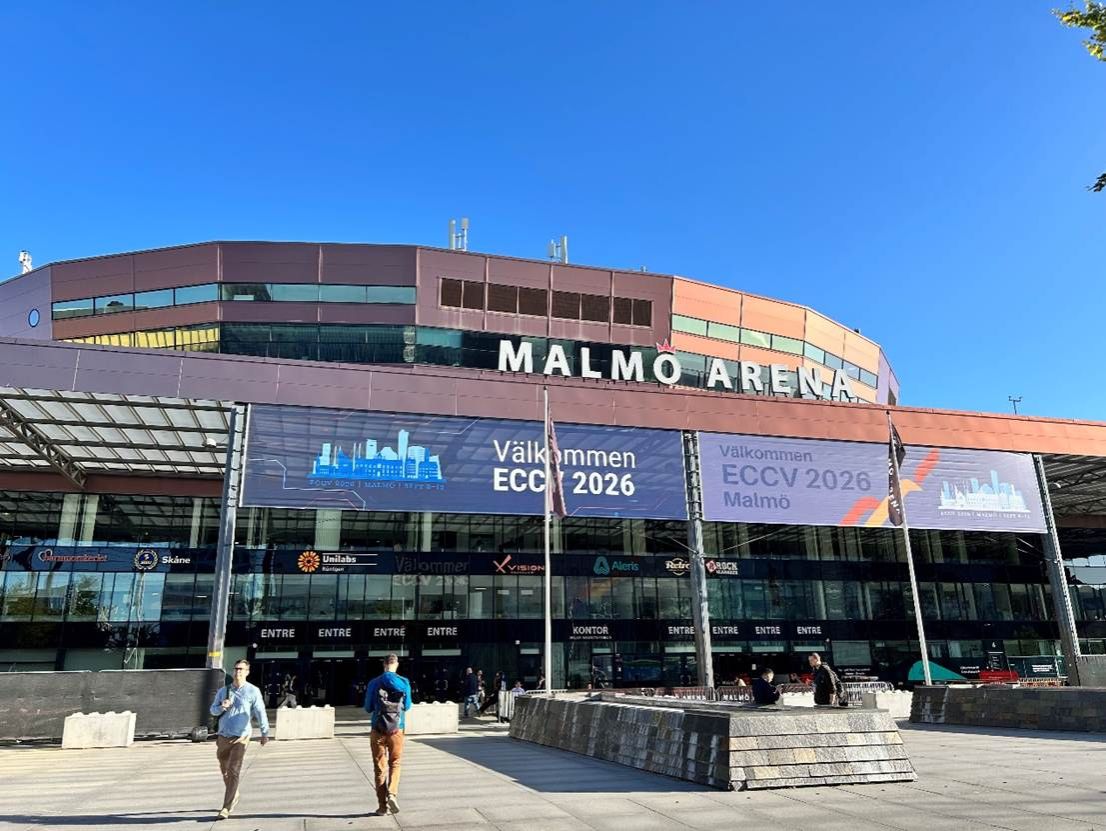
图1:ECCV 2026会议举办地——瑞典马尔默竞技场
会议概况:相聚北欧,共探视觉前沿
欧洲计算机视觉国际会议(ECCV)创办于1990年,由欧洲计算机视觉协会(European Computer Vision Association,ECVA)管理,每两年举办一次,与CVPR、ICCV并称计算机视觉领域的三大顶级国际会议。本届大会于9月8日至12日在瑞典马尔默举行,主要活动安排在马尔默竞技场(Malmö Arena)及毗邻的马尔默会展中心(Malmömässan)。其中,9月8日至9日为专题研讨会与学术教程,9月10日至12日为主会议及企业展览,通过主题报告、口头报告、海报展示和技术演示等形式,呈现计算机视觉及相关领域的最新进展。
本届ECCV主会议共有10,473篇投稿进入评审,程序委员会最终推荐录用2,883篇,录用比例约为27.5%。每篇论文至少由三位独立审稿人评审,经过作者答辩和审稿讨论后,再由领域主席组成的评议小组综合评估。值得关注的是,本届会议引入了研究贡献类型(Contribution Types,CTs),涵盖算法、理论、应用与系统、数据集与基准,以及概念与可行性探索等类别,旨在让不同性质的研究能够依据更契合其贡献的标准接受评价。这种安排也为立足实际需求、重视系统实现与应用价值的研究提供了更明确的交流空间。
从会议议题来看,计算机视觉的研究范围正在不断拓展。除检测、分类、分割等传统方向外,视觉语言模型、图像与视频生成、世界模型、具身智能等议题也十分活跃。对交通领域的研究者而言,视觉感知、场景建模与智能决策之间日益紧密的联系,使这场会议成为了解前沿方法、交流应用需求的重要窗口。
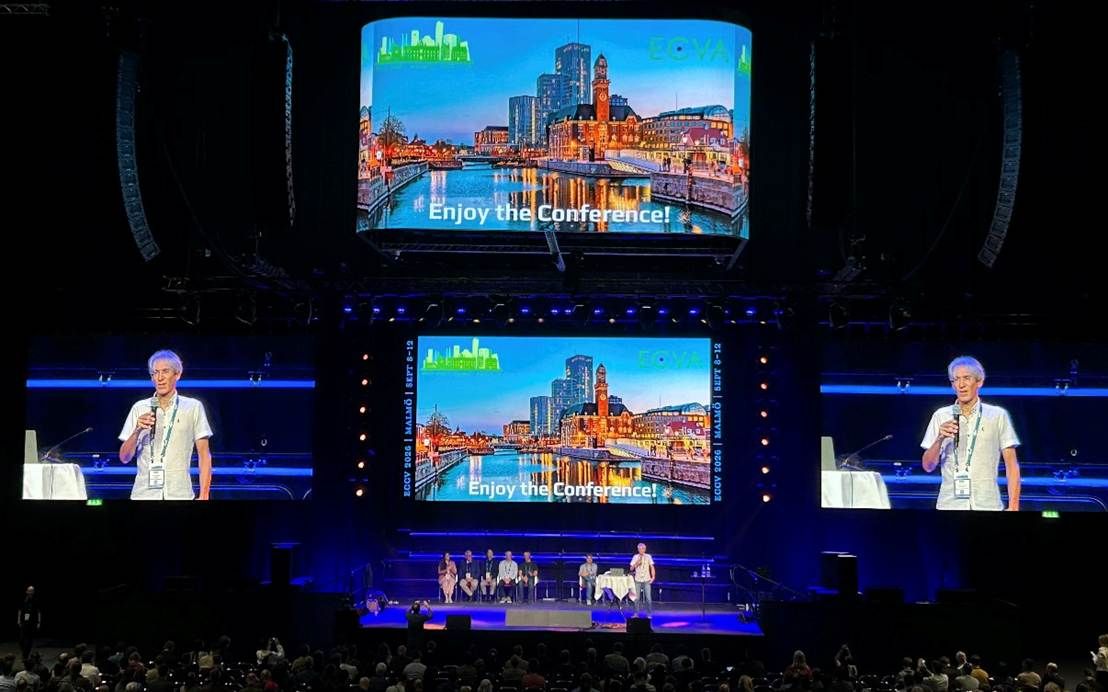
图2:ECCV开幕式
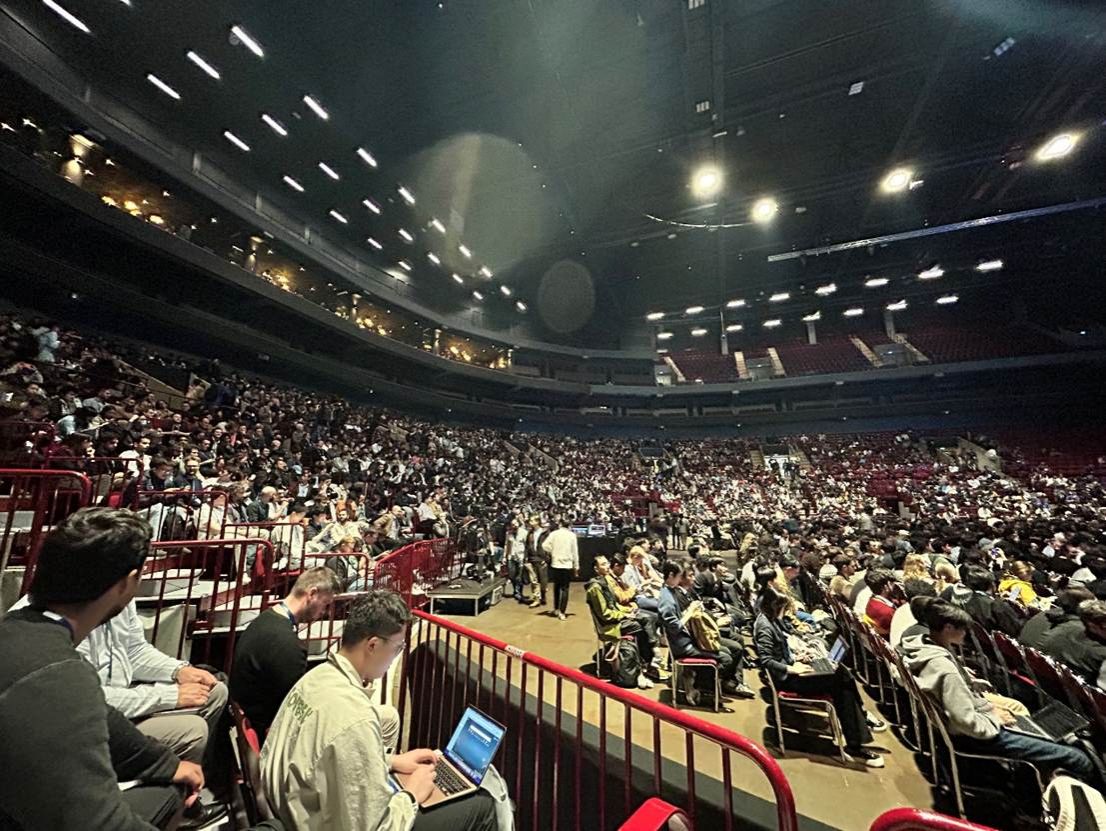
图3:主会场人山人海
前沿研究:在世界模型与三维生成之间寻找启发
世界模型:鲜明的主张与开放的问题
本次会议中,最令人印象深刻的报告之一,是图灵奖得主Yann LeCun带来的《World Models: Enabling the next AI revolution》。他从当前人工智能理解物理世界、预测环境变化和规划行动所面临的困难出发,介绍了世界模型的研究背景与发展思路,并将报告重点放在自己长期倡导的联合嵌入预测架构(Joint Embedding Predictive Architecture,JEPA)上。
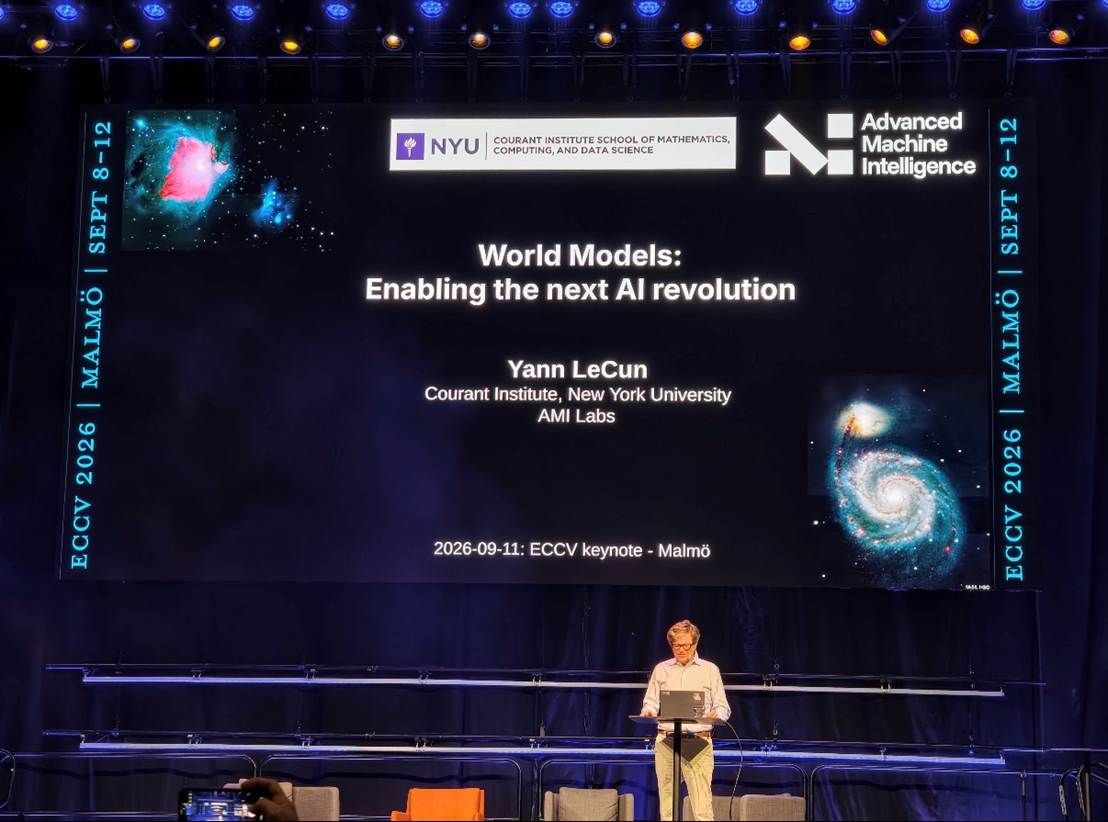
图4:LeCun进行学术报告
JEPA强调在抽象的表征空间中进行预测,通过学习与任务相关的结构信息,减少对难以预测的低层细节的依赖。围绕这一思路,LeCun试图回答一个贯穿报告的问题:智能系统如何通过观察积累对世界的认识,并利用这种认识推演行动的后果?这一问题也将视觉表征学习与机器人、自动驾驶等需要持续感知和行动的应用联系起来。
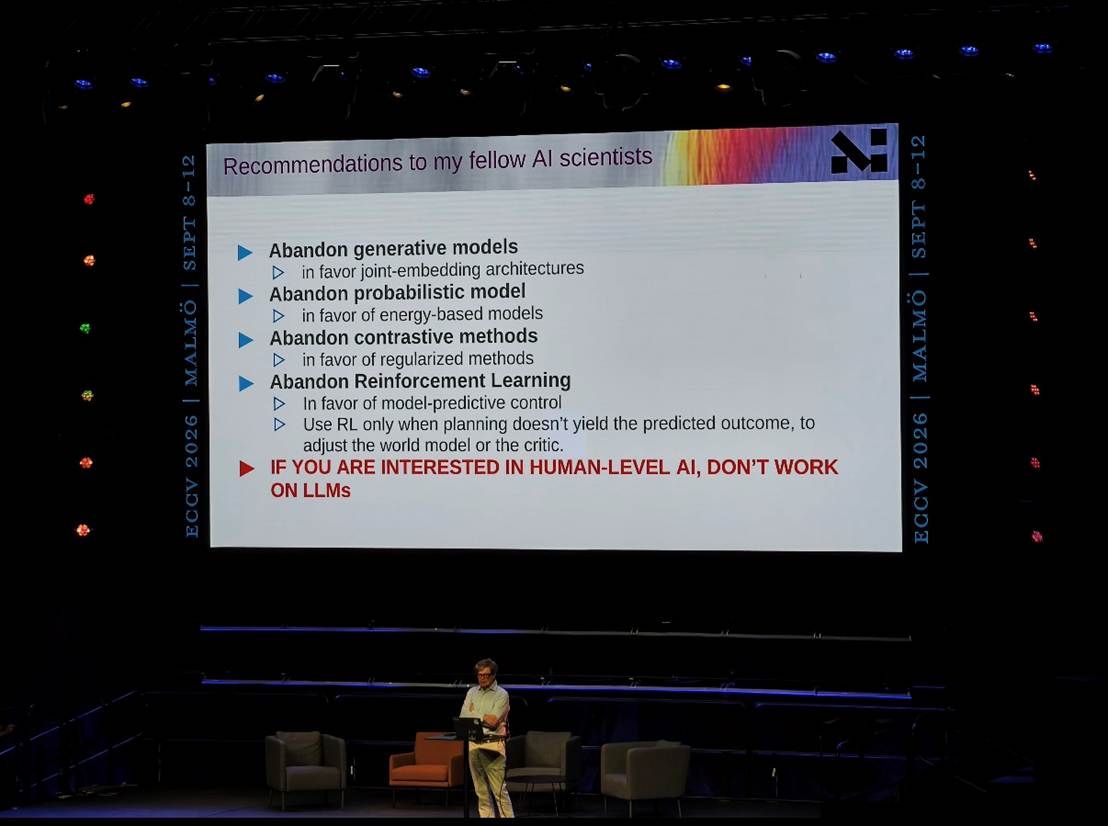
图5:昆哥日常暴论
报告结尾,LeCun延续了鲜明的个人风格,对生成式模型、强化学习及大语言模型的局限提出了颇具挑战性的判断,并建议以人类水平智能为目标的研究者将更多注意力转向新的架构与学习范式。整场报告观点鲜明,后半程更颇有几分为JEPA“站台”的意味。这份对自身技术路线的坚定令人印象深刻,但其中一些判断,我们也保留了自己的看法。不同方法的价值仍需放在具体任务与实验中检验,而这类直接、开放的争论,本身也是国际学术会议值得体验的一部分。
世界模型也并非只有一种技术路线。李飞飞共同创立的World Labs在会前发布了面向空间智能的新一代世界模型Atlas,将文本、图像、视频与三维信息纳入统一框架,探索场景生成、空间重建与仿真等能力。它与JEPA所强调的表征预测思路各有侧重,也说明“世界模型”仍是一个由多种研究路径共同推进的开放方向。
对于我们而言,这些讨论带来的启发也很具体。作为自动驾驶基模型的下游应用研究者,我们同样可以从交通场景和测试需求出发,思考世界模型应具备怎样的能力:能否保持道路结构与交通规则的一致性?能否准确响应自车动作,并刻画其他交通参与者的交互行为?能否支持可控的危险场景生成,以及可重复的闭环测试?在数据、算力等资源相对有限的条件下,TOPS课题组在交通机理、场景构建和测试评价方面的积累,或许正能帮助我们找到有价值的研究切入点。
三维几何与扩散生成:让不同视角指向同一个世界
本届会议的口头报告中,另一项与三维仿真密切相关的工作是《Geometric Latent Diffusion: Repurposing Geometric Foundation Models for Multi-view Diffusion》。该工作将几何基础模型中具有跨视角对应关系的特征空间用于多视图扩散生成,使模型在生成图像的同时,更好地保持三维结构的一致性。对于需要从多个视角持续观察同一场景的自动驾驶仿真而言,这类探索提供了值得关注的思路:生成结果既要具有视觉质量,也需要在视角变化时维持稳定的空间关系。如何结合几何表示的结构约束与生成模型的补全能力,也与课题组正在思考的仿真环境构建问题形成了呼应。
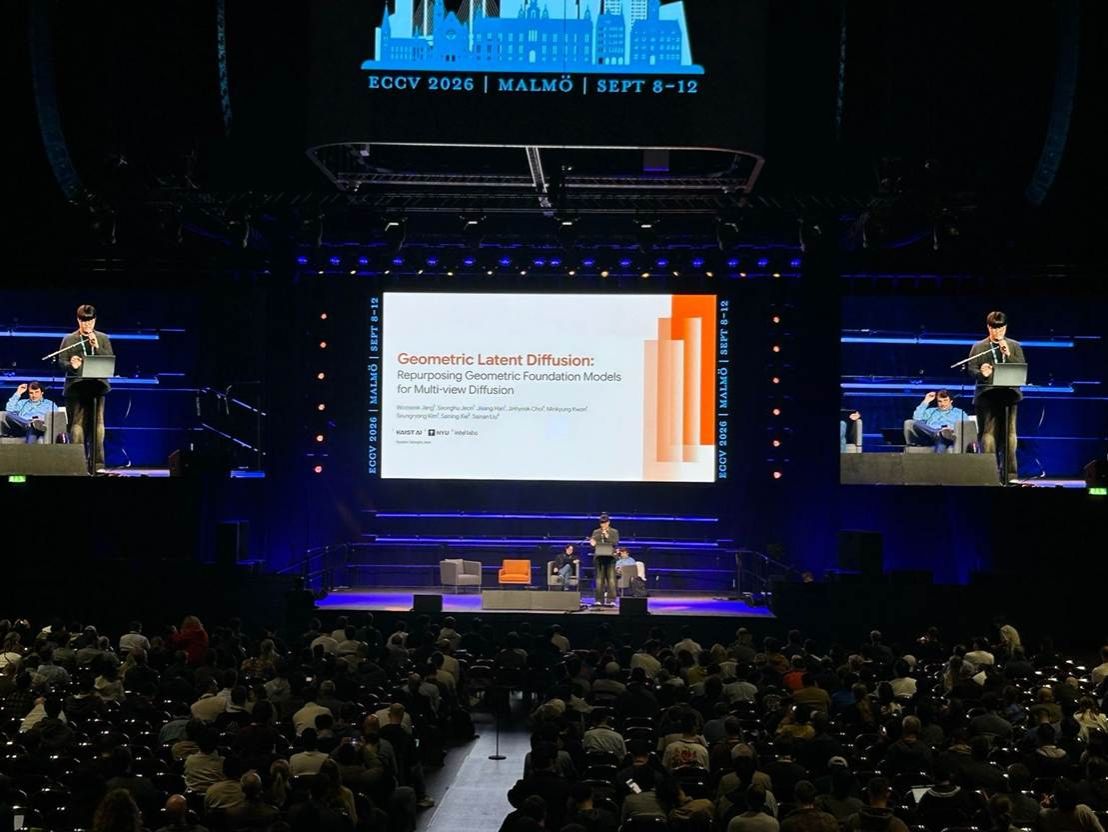
图6:汇报节选
海报交流:在交叉议题中发现更多可能
贯穿主会议三天的海报展示,则让我们更直观地感受到了研究领域的广度。从检测、分类等传统视觉任务,到图像与视频生成,再到自动驾驶、具身智能与世界模型,海报区同时呈现着理论方法与应用系统的多样探索。驻足一张海报,便有机会直接向作者询问问题、讨论实验,也能了解到论文篇幅之外的研究取舍与后续计划。
一个明显的感受是,不同学术会议之间的议题边界正在变得更加开放。不少研究已延伸至智能体、决策与交互系统筹方向,呈现出鲜明的学科交叉特征。交通领域中的场景理解、行为建模、仿真生成与安全评价,同样能够与这些问题建立联系。这也鼓励我们在保持自身研究特色的同时,主动寻找与国际学术社区对话的切入点。期待课题组更多同学积极参与投稿和交流,让源于交通实际需求的研究被更广泛地看到。
学术展示:从DecoupleGS到自动驾驶仿真需求
会议期间,李思营以海报形式展示了课题组论文《DecoupleGS: Interactive 3D Gaussian Splatting for End-to-End Autonomous Driving Testing》。该研究面向端到端自动驾驶闭环测试对视觉保真度、场景交互性和实时性的共同需求,提出基于三维高斯泼溅(3D Gaussian Splatting,3DGS)的解耦式仿真框架,将高保真的静态背景与可操控的动态交通参与者分离表示。通过资产压缩、地图引导的几何配准与代理重光照等设计,研究在动态场景组合中兼顾渲染效率、几何对齐和光照一致性,为可编辑、多主体交互的自动驾驶测试提供支持。
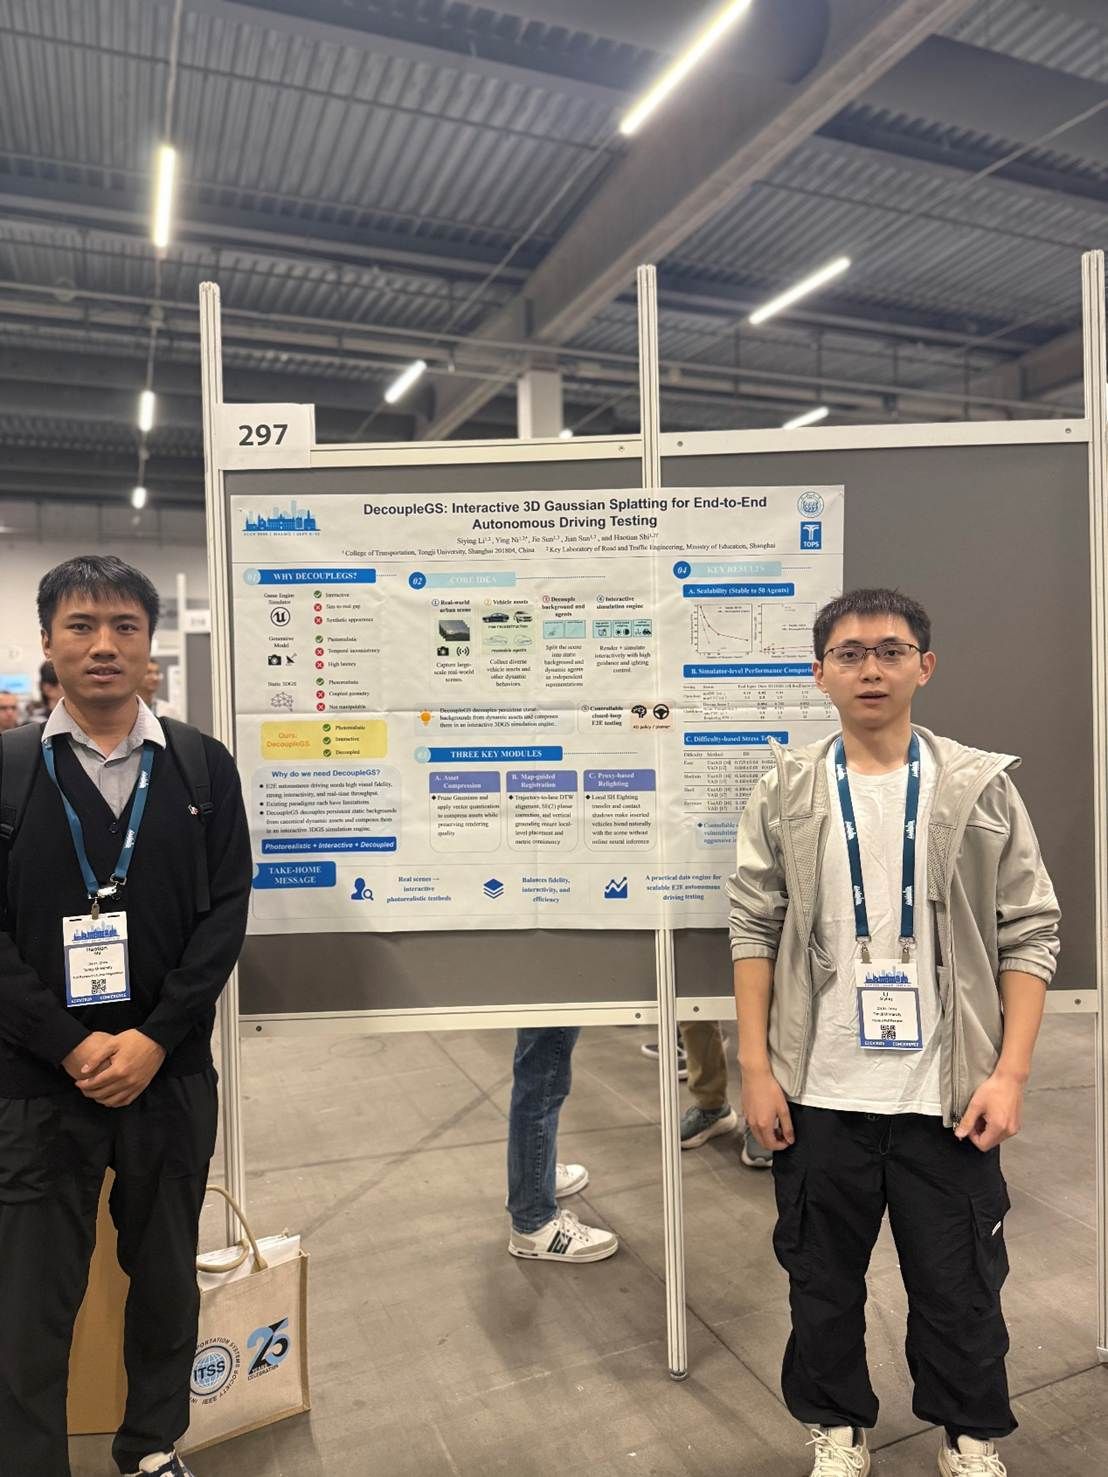
图7:课题组成员合影
海报展示期间,我们与来自牛津大学、利兹大学、韩国科学技术院(KAIST)和华为等高校及企业的研究人员进行了交流。一个反复出现的话题是,随着自动驾驶向端到端模型发展,训练与测试对高质量仿真环境的需求正在增加。多位交流者结合自身研究表示,现有工具在场景交互、视觉真实性或与算法的衔接等方面,仍有难以满足实际需求之处,因此十分关注课题组在这一方向上的研究进展,也表达了后续继续交流与探索合作的意愿。
围绕DecoupleGS,大家从不同角度提出了具体问题:车辆等前景对象经过编辑后,如何保持渲染保真度?动态参与者增加时,能否维持仿真所需的实时性能?仿真环境与算法训练结合后,又会遇到怎样的效率与系统集成挑战?这些问题帮助我们从使用者的视角重新审视已有工作,也使后续需要完善的方向更加清晰。
关于技术路线,部分交流者与我们有着相近的判断:3DGS提供了现阶段兼顾视觉质量、编辑能力与运行效率的一种可行方案。面向未来,更真实、更多样且更可控的仿真,仍值得探索三维表示、生成式模型与世界模型的结合。如何发挥不同方法的优势,并以具体的训练和测试任务验证其价值,是值得持续研究的问题。
在论文交流之外,我们还向来自不同国家和地区的学者介绍了课题组的OnSite自动驾驶公共服务平台,展示学习中心、场景中心、工具中心、服务中心与比赛中心等五大中心的功能,以及依托平台开展的实车赛事成果。从研究论文到公共测试平台,相关介绍使交流者进一步了解了课题组在场景构建、测试工具与虚实融合验证方面的持续探索,也引起了部分学者和业界人士的关注。
企业交流:在产业视角中理解研究问题
应企业邀请,课题组成员在参会期间参加了由元戎启行主办的交流晚宴。晚宴上,元戎启行首席科学家分享了对自动驾驶产业发展现状与未来趋势的观察,并介绍了团队当前关注的一些研究问题。来自产业一线的思考,为我们理解自动驾驶技术的实际需求提供了新的参照。
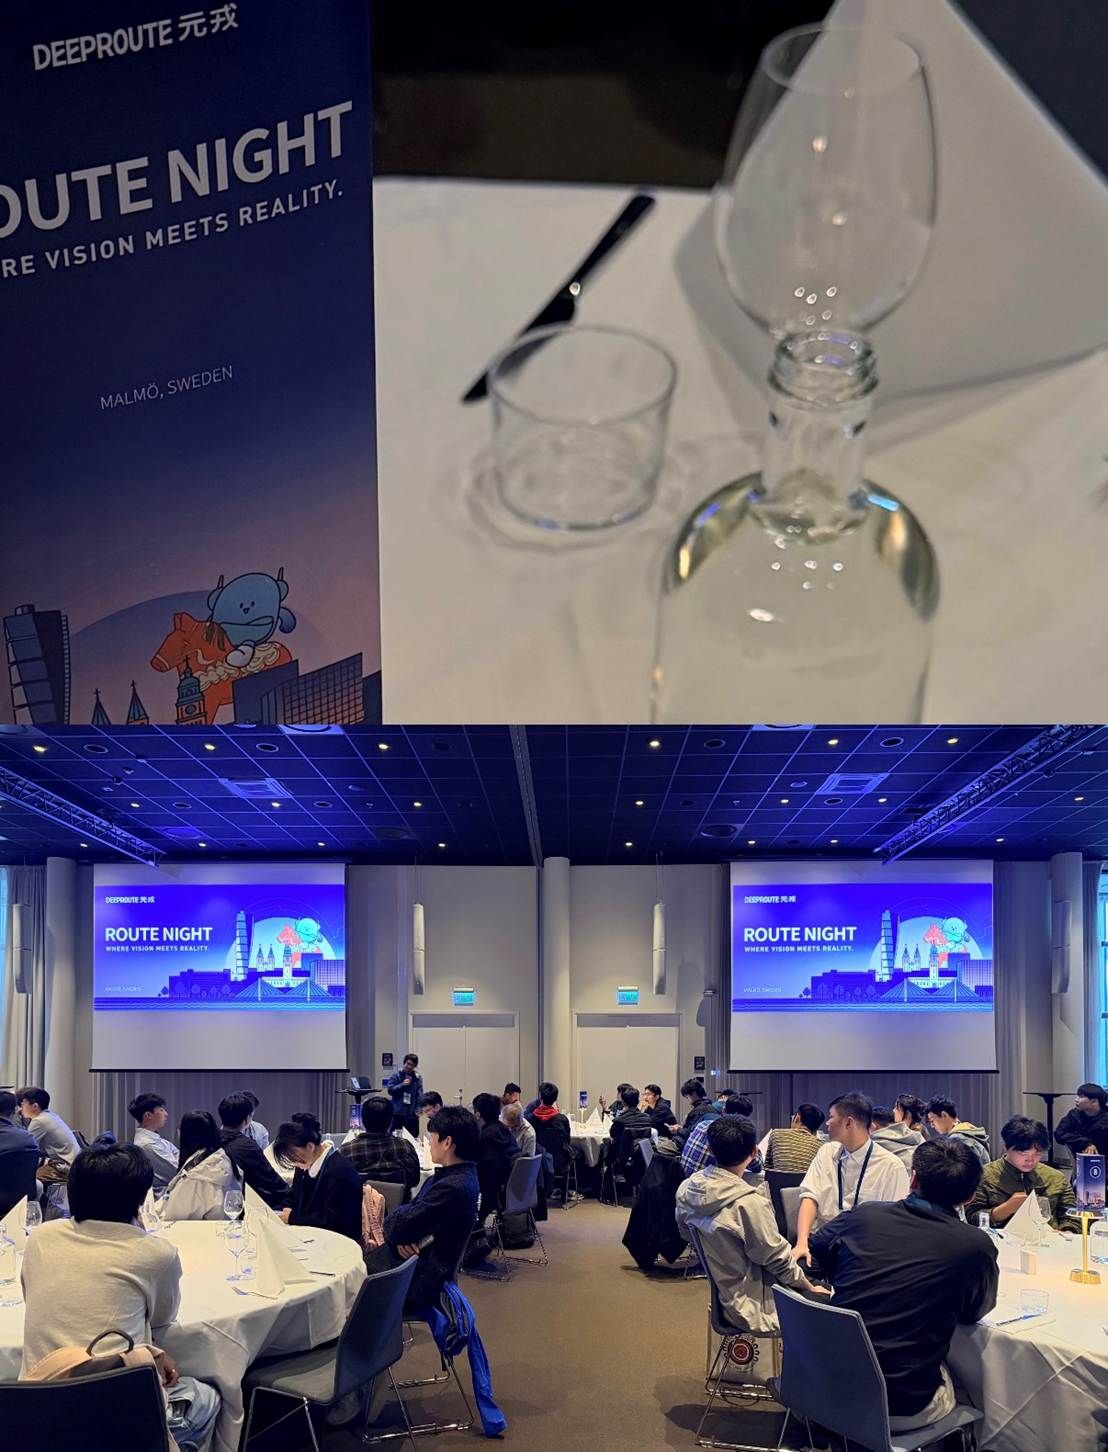
图8:课题组成员参加元戎启行交流晚宴
借此机会,我们也与来自清华大学、香港大学、北京理工大学和滴滴等高校及企业的研究人员进行了交流。讨论涉及水下自主航行、智能体(Agent)与自动驾驶等不同方向,大家分享了各自研究中遇到的难点,以及正在尝试的突破思路。应用环境虽然各不相同,但感知、决策、交互与验证等问题又让彼此的研究产生了联系。这样的交流让我们有机会走出日常关注的具体任务,了解其他方向如何提出问题、组织方法,也为自己的研究积累了新的观察角度。
文化体验:在海峡两岸,感受北欧日常
紧张的学术活动之外,我们也与旅途中结识的中国科学院沈阳自动化研究所、浙江大学和香港大学的伙伴结伴而行,在城市街巷与校园之间体验北欧的文化与日常。
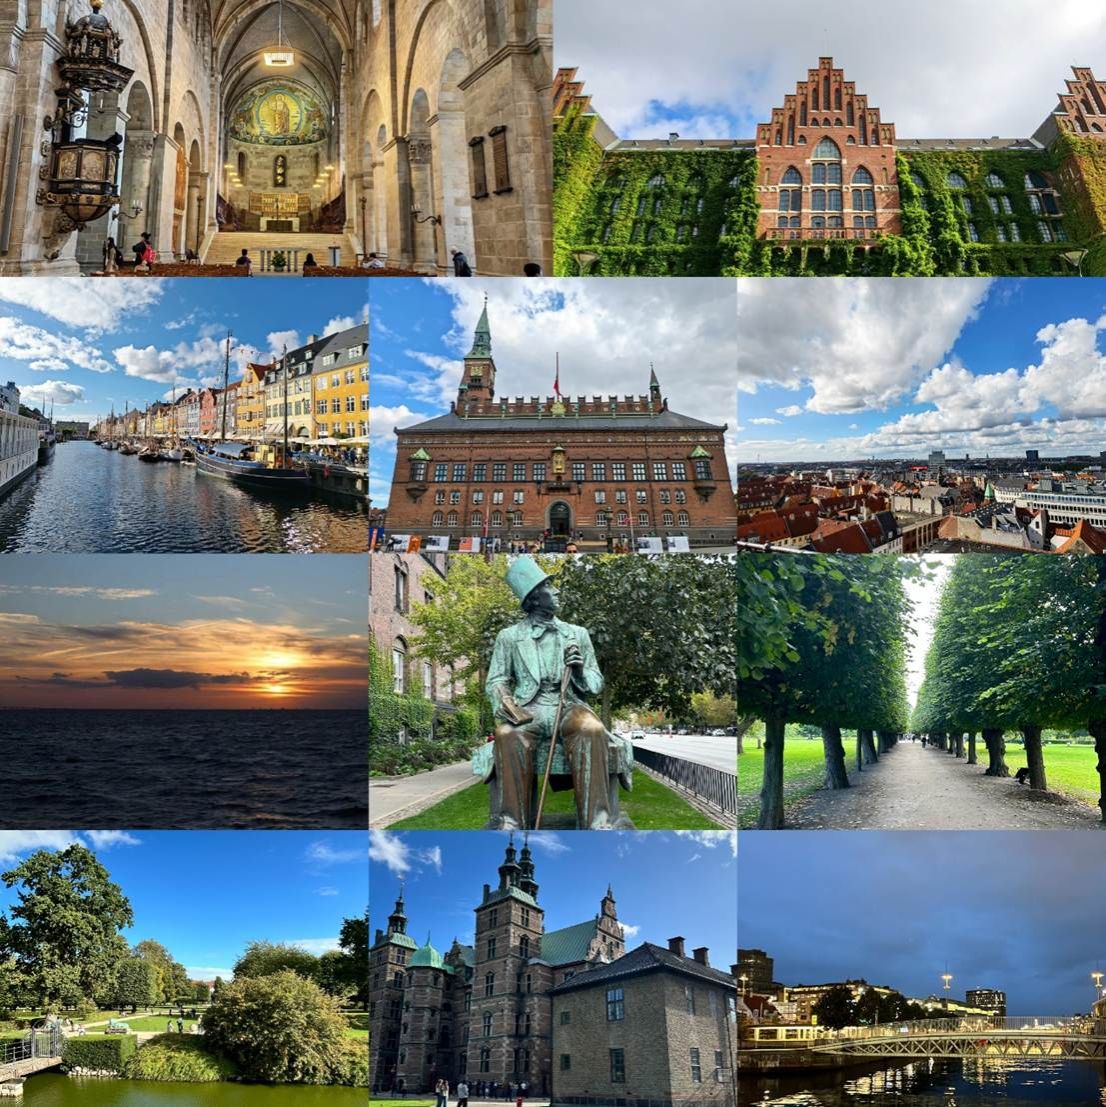
图9:瑞典&丹麦风景节选
马尔默老城保留着浓厚的历史气息。圣彼得教堂(St Petri kyrka)庄严而安静,教堂中的“寻找小老鼠”游戏却增添了几分童趣,让参观多了一项需要认真完成的“小任务”。马尔默城堡的红砖墙与护城河,则呈现出另一种厚重的历史感;城堡内的水族馆与旧监狱空间,又让这次参观有了意料之外的丰富内容。走进老城广场与周边街巷,咖啡馆、临街座位和来往行人构成了轻松的城市日常,也让我们在连续几天的会议之后,终于有机会把脚步放慢一些。
我们还走访了邻近的隆德大学,参观校园及相关教学科研场所,感受医学、艺术与计算机等不同学科所营造的校园氛围。会议让我们认识不同方向的研究者,校园漫步则提供了另一种了解学术生活的方式:那些平日出现在论文单位署名中的学校,也有着自己的街道、建筑与日常节奏。
由于往返行程在哥本哈根中转,我们也利用行程间隙进行了一次城市漫步。从罗森堡城堡、国王新广场,到皇家图书馆、小美人鱼和新港,熟悉于照片中的景点逐渐成为了眼前的风景。新港沿岸色彩鲜明的房屋自然是必不可少的打卡地点,运河、街道与建筑之间的步行,也让我们看到了景点之外的城市生活。
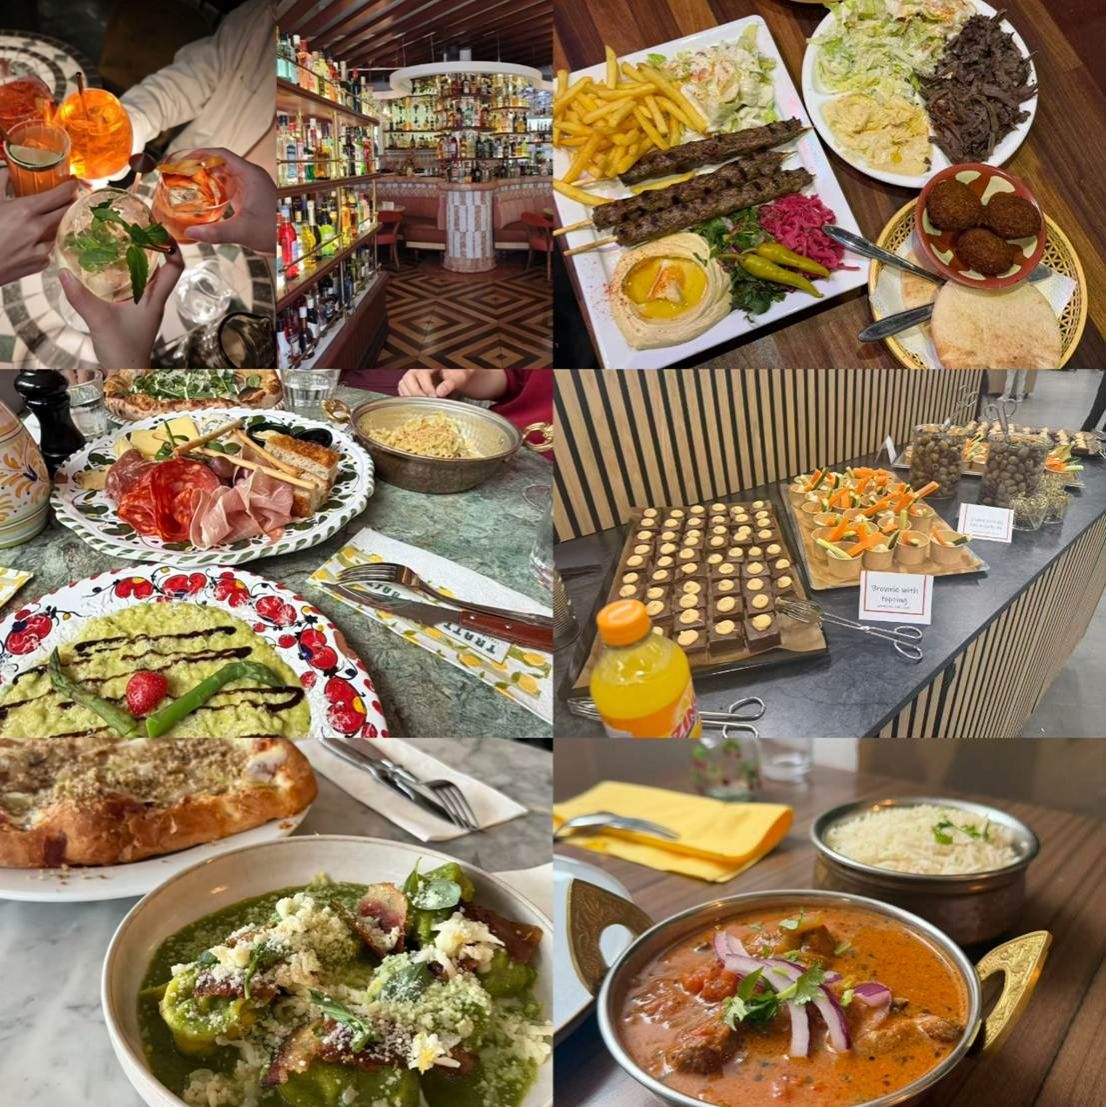
图10:欧洲“美食”节选
马尔默与哥本哈根隔海相望,便利的跨海列车将两座城市紧密连接起来,也让跨国出行有了近似城市通勤的日常感。行程中乘坐的列车班次密集,整体也较为准点;开放式进出站、提前购票并在车上接受查验的方式,与我们熟悉的铁路出行体验有所不同。两座城市也给我们留下了不同印象:走过的马尔默老城更显安静、古朴,哥本哈根则在历史建筑之外,展现出更多现代都市的活力。这种差异也让短短一段跨海行程变得格外有趣。
旅途中,当地人友善的态度也给我们留下了深刻印象。日常出行、问路与参观时,使用英语交流基本没有遇到障碍;在交谈中,我们还学了几句常用的瑞典语和丹麦语,为这段旅程增添了一点语言上的新鲜感。
至于饮食,我们的评价就没有对风景那样一致了。当地食物偶尔尝鲜颇有趣味,但连续几天下来,口味与选择仍让“中国胃”有些想家。照片可以拍得十分诱人,吃过之后却还是会认真想念一顿熟悉的中餐。于是,这趟旅程也留下了一项相当朴素的共识:北欧风景值得慢慢看,中国菜同样值得好好珍惜。
旅程回望:把交流所得带回研究
从决定投稿,到论文录用,再到站在海报前向同行介绍自己的工作,这段经历跨越了大半年。论文修改、展示准备、现场讨论,每一步都让我们更加具体地认识到,完成一项研究之后,还有许多值得继续追问和完善的问题。
此次ECCV之行让我们接触了多样的研究方向,听到了不同技术路线之间的讨论,也从同行的提问中重新看待了自己的工作。会场之外的文化体验与旅途中结识的伙伴,则让这段学术经历有了更加丰富的记忆。感谢课题组的支持,让我们有机会参与这场交流。期待将此次参会的收获带回日常研究,在自己的方向上继续扎实推进,做出更有价值和影响力的工作,并在更广阔的平台上向全球同行介绍TOPS课题组的研究成果。
期待下一次相聚!
电话:021-69583650 管理员邮箱:2015qgy@tongji.edu.cn
地址:上海市曹安公路4800号同济大学交通学院 邮编:201804
 TOPS课题组 页面浏览465,829次/访客70,123人次


