2026年10月14日,TOPS第189期组会顺利举行。本次组会由21级博士房世玉进行《端到端自动驾驶智能增强——从高效训练、多专家融合到测试时适应》主题的学术报告分享。课题组师生参加了本次组会。
房世玉同学从研究背景、研究内容、未来计划和访学总结四个方面展开介绍。在研究背景方面,房世玉同学指出,随着人工智能技术的发展,自动驾驶正由传统模块化架构向端到端一体化架构演进,模型开发逐渐呈现出大算力、大数据、大模型的特征。然而,海量数据与算力投入的边际收益逐渐降低,模型性能与实时部署难以兼顾,有限的离线训练也难以覆盖复杂多变的长尾场景。针对上述问题,房世玉同学提出了以“更少数据、更小模型、更快适应”为核心的端到端自动驾驶智能增强研究思路,分别从训练等效加速、世界动作模型和测试时在线适应三个方向展开研究。
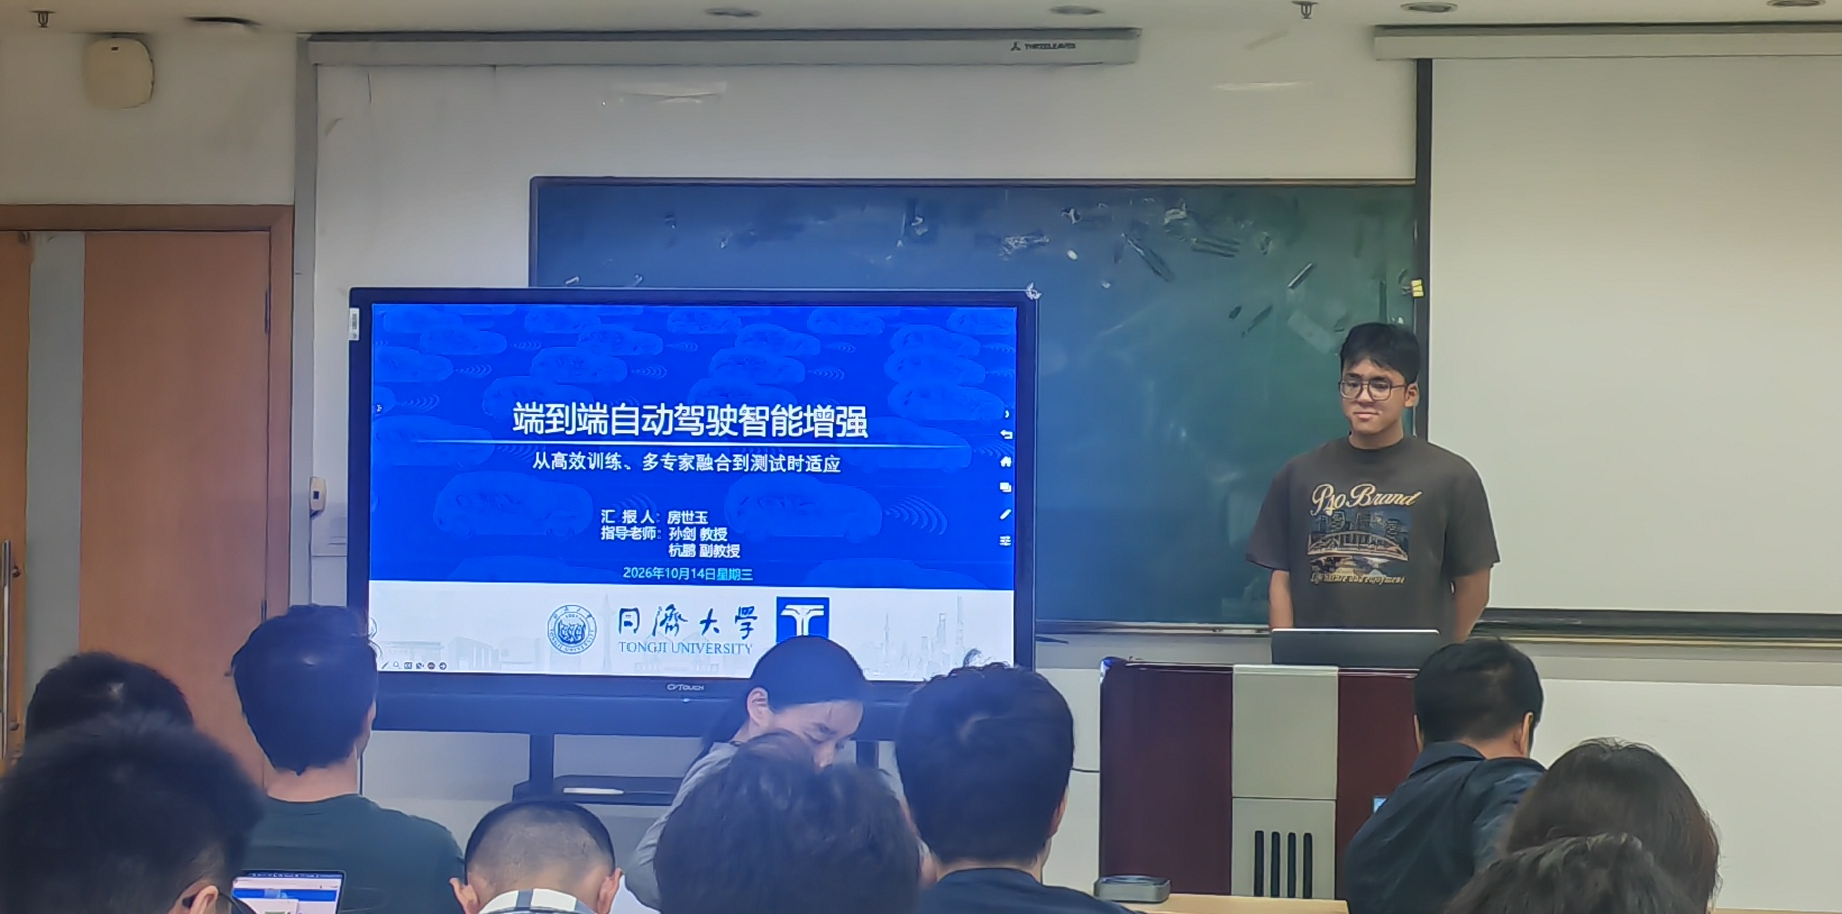
研究背景与研究思路
在研究内容方面,房世玉同学首先介绍了基于梯度保持的自适应数据裁剪方法AutoPrune。针对传统数据裁剪方法容易导致梯度分布与累积量偏移、进而影响模型性能的问题,该方法通过动态筛选高价值训练样本,结合梯度补偿与学习率调整,实现减少训练数据量的同时保持模型性能。实验结果表明,在裁剪20%至40%训练数据的情况下,AutoPrune能够有效恢复全量数据训练的模型表现,并在多个典型端到端自动驾驶模型上验证了方法的有效性。
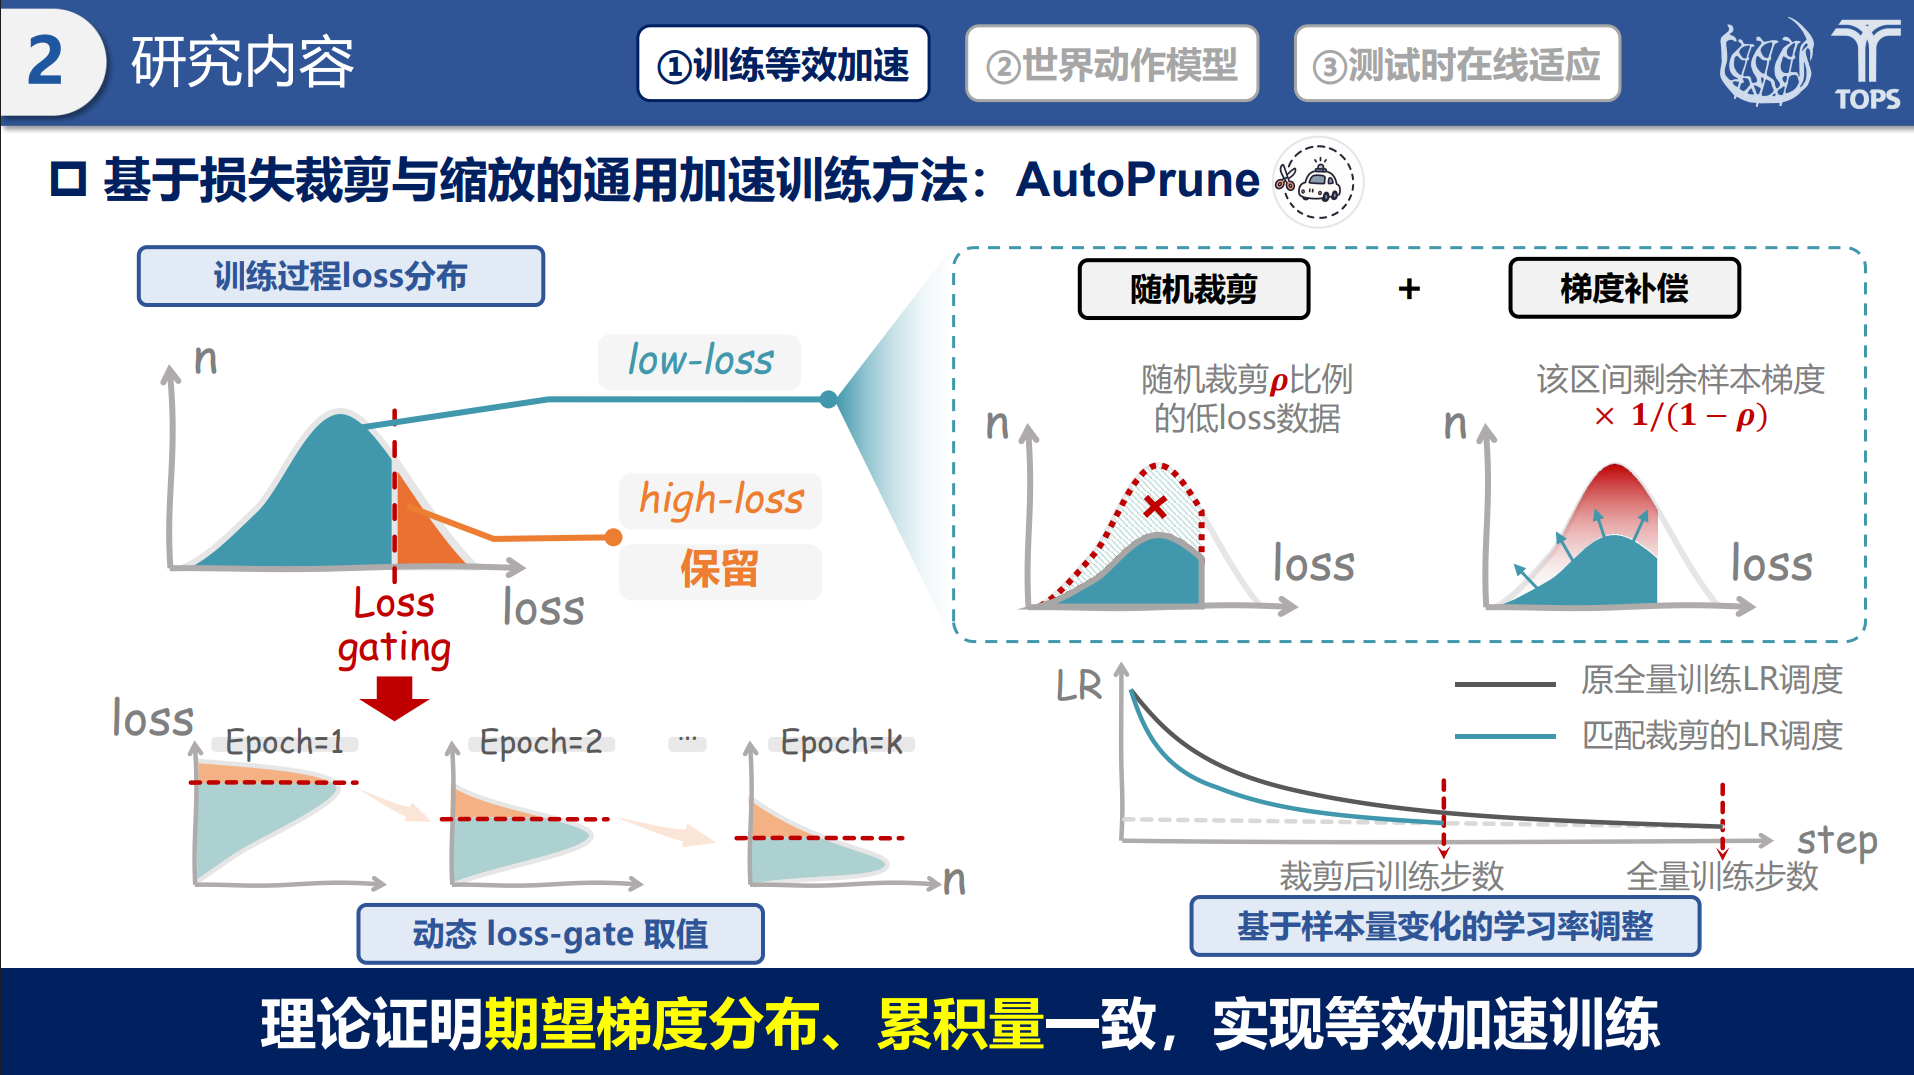
训练等效加速方法
随后,房世玉同学介绍了场景与自车联合流匹配的占据世界动作模型OccWAM。针对现有端到端自动驾驶模型难以兼顾性能与实时性的问题,该方法采用多专家融合架构,将场景理解、世界预测与自车规划相结合,通过联合注意力共享与联合流匹配机制,提高环境预测和驾驶决策的一致性。实验结果表明,OccWAM在Bench2Drive长尾场景测试中取得90.45的驾驶分数和77.27%的成功率,并在nuScenes数据集的预测与规划任务中取得了优异表现,实现了较小模型规模下的驾驶智能增强。
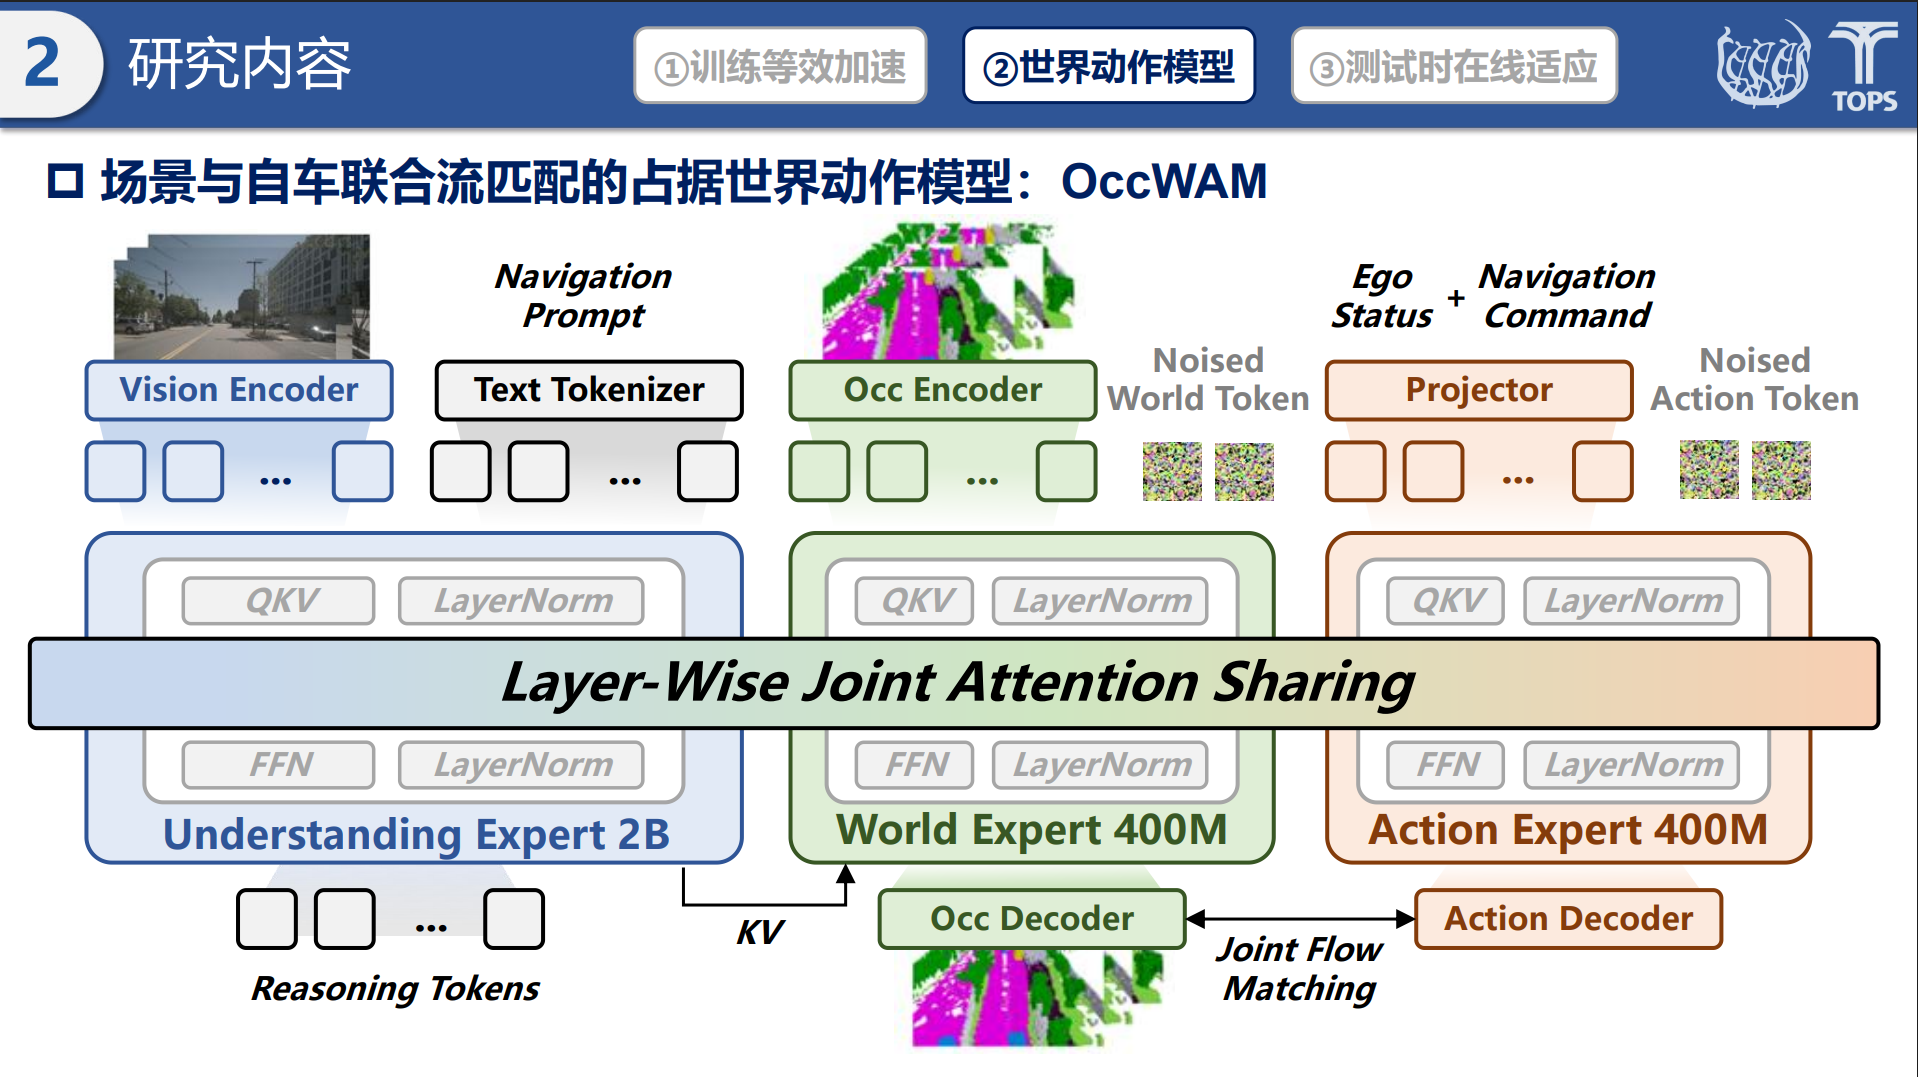
占据世界动作模型
最后,房世玉同学介绍了面向分布偏移场景的跨任务与跨帧测试时适应方法CroTTA。针对端到端自动驾驶模型在未见场景中泛化能力不足,以及在线更新过程中容易出现参数漂移的问题,该方法结合感知任务间的多模态一致性、规划过程中的时序一致性与教师—学生参数约束,实现模型在部署阶段的快速在线适应。实验结果表明,CroTTA在六类典型端到端模型上的L2误差与碰撞率平均恢复幅度分别达到24.8%和26.9%,并在多种噪声干扰及跨城市迁移场景下表现出良好的适应能力,有效提升了模型在复杂未知环境中的安全性与可靠性。
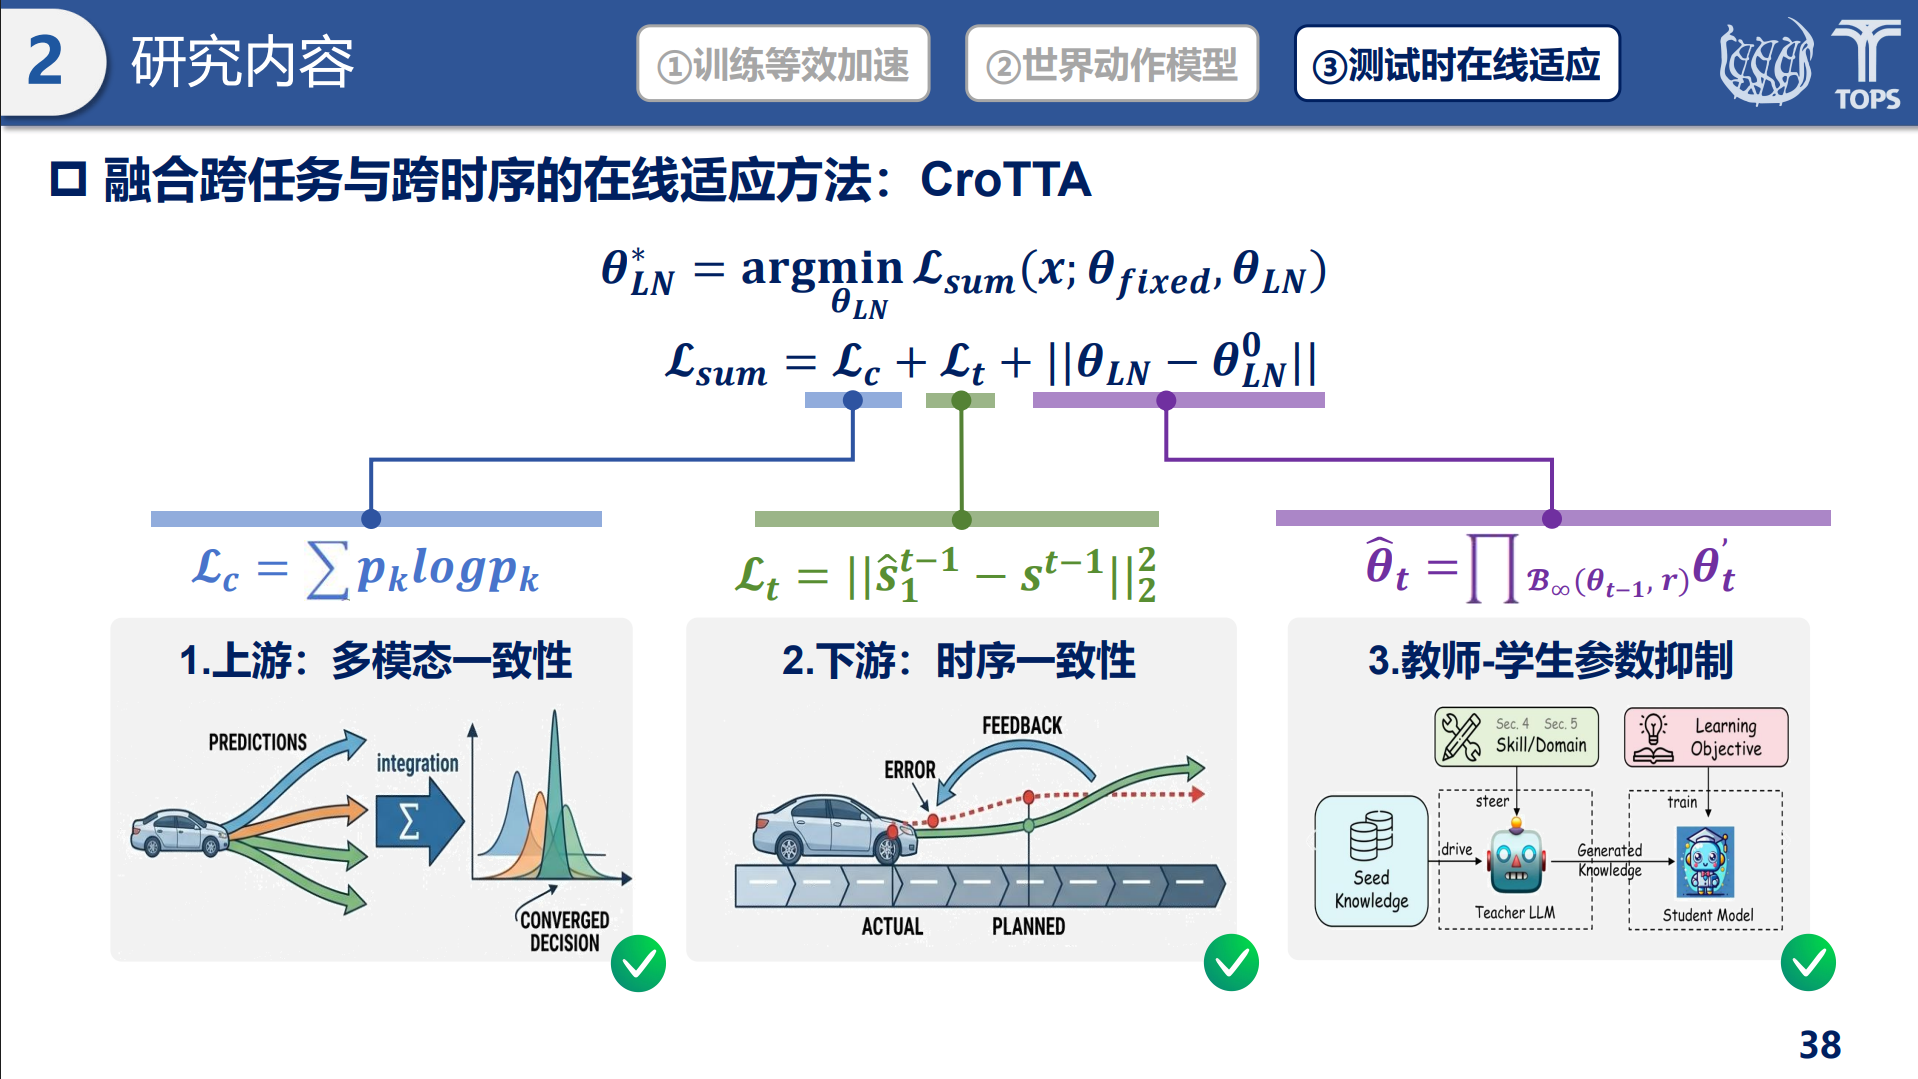
测试时在线适应方法
在未来研究计划方面,房世玉同学提出了从真实分布对齐到训练效用优化的闭环Sim2Real研究方向。未来将围绕真实可控物理世界模型、动态数据筛选与配比以及Real2Sim真实校正等关键技术展开研究,通过真实场景对齐、模型缺陷诊断与针对性数据生成,构建仿真与真实反馈相结合的闭环优化机制,进一步提升自动驾驶模型的训练效率与复杂场景适应能力。
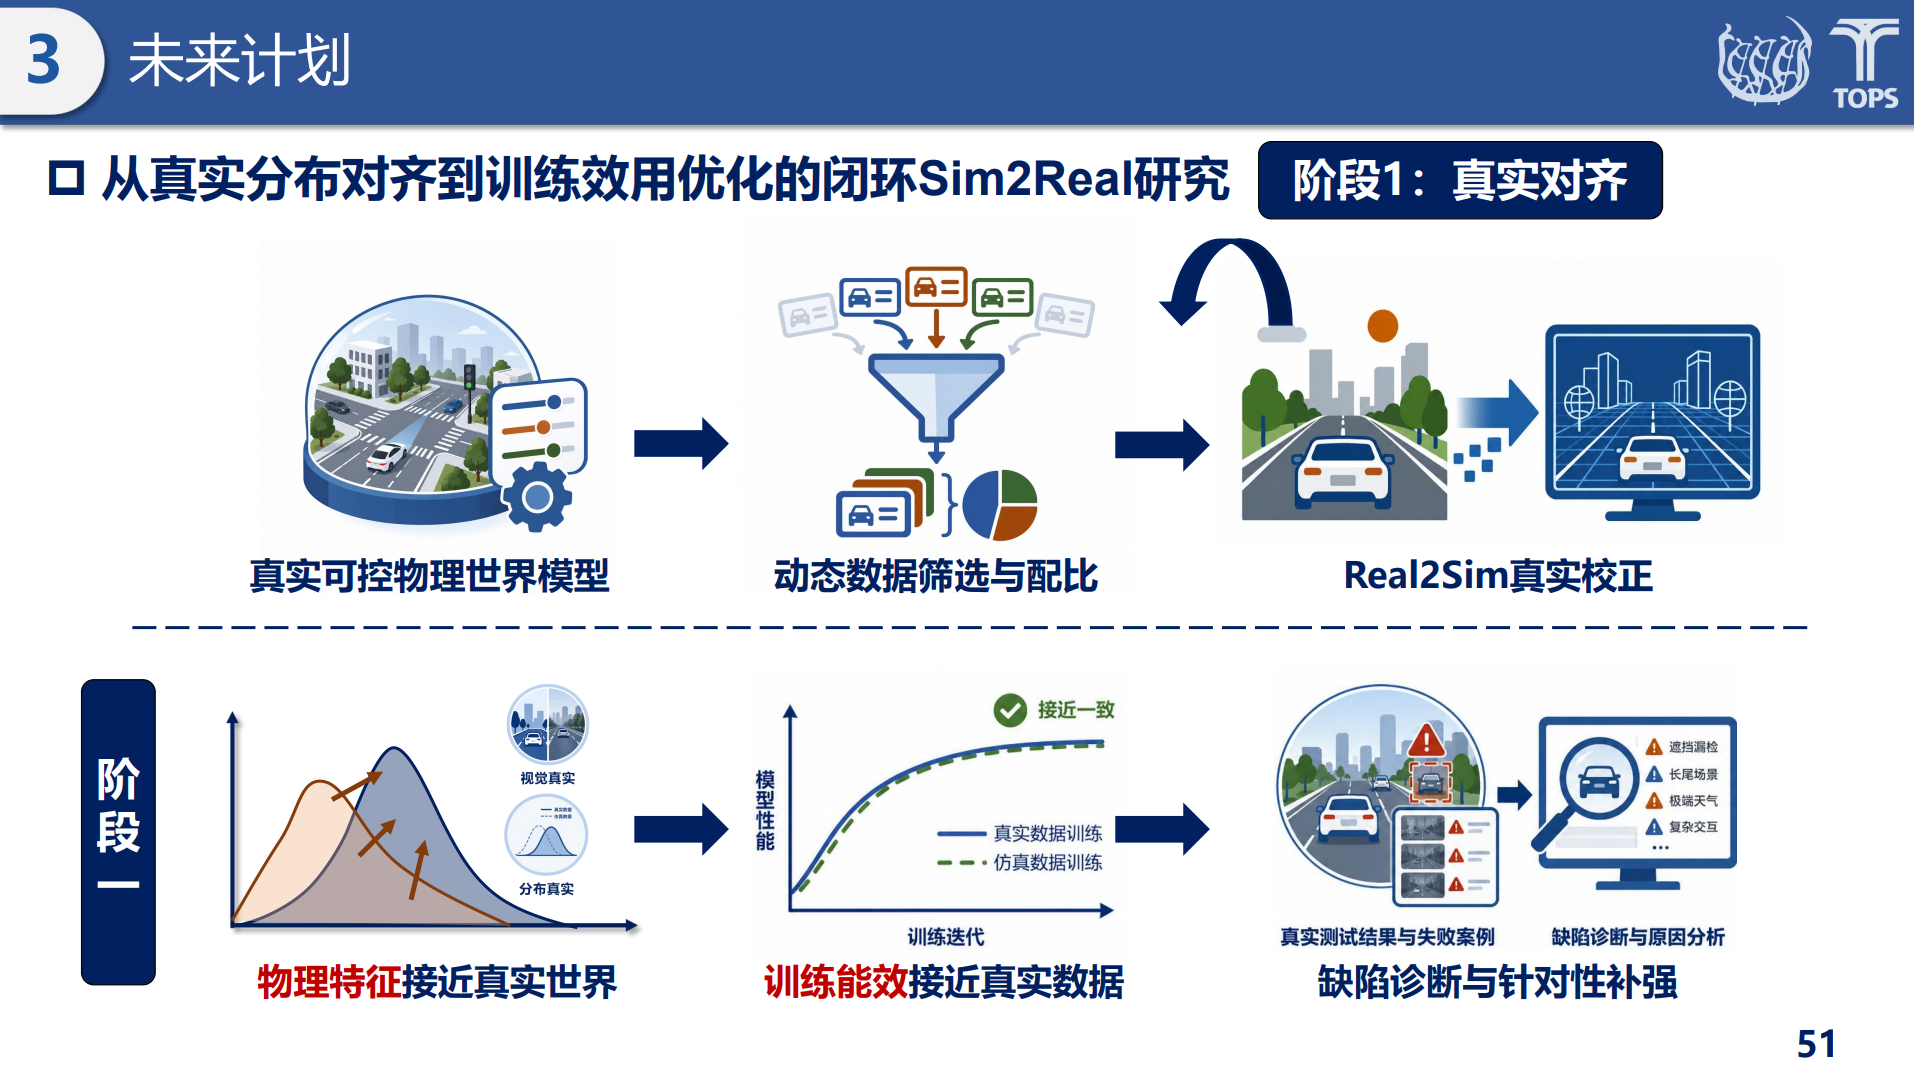
未来研究展望
此外,在汇报的最后,房世玉同学还分享了赴新加坡南洋理工大学(NTU)访学期间的学习科研与生活经历。在学术交流方面,他介绍了AutoMan课题组在自动驾驶领域开展的研究工作及丰富的实机验证案例,并分享了F1自动驾驶赛车在2026年阿布扎比自动驾驶赛车联赛(A2RL)意大利站夺冠的相关成果,展示了前沿算法研究与实际应用相结合的科研实践。在生活方面,他通过照片展示了南洋理工大学的校园环境、自然生态与日常生活见闻,让在场师生对海外高校的科研氛围与校园文化有了更加直观的了解。此次访学经历分享也为课题组同学拓宽国际学术视野、了解海外科研环境提供了有益参考。
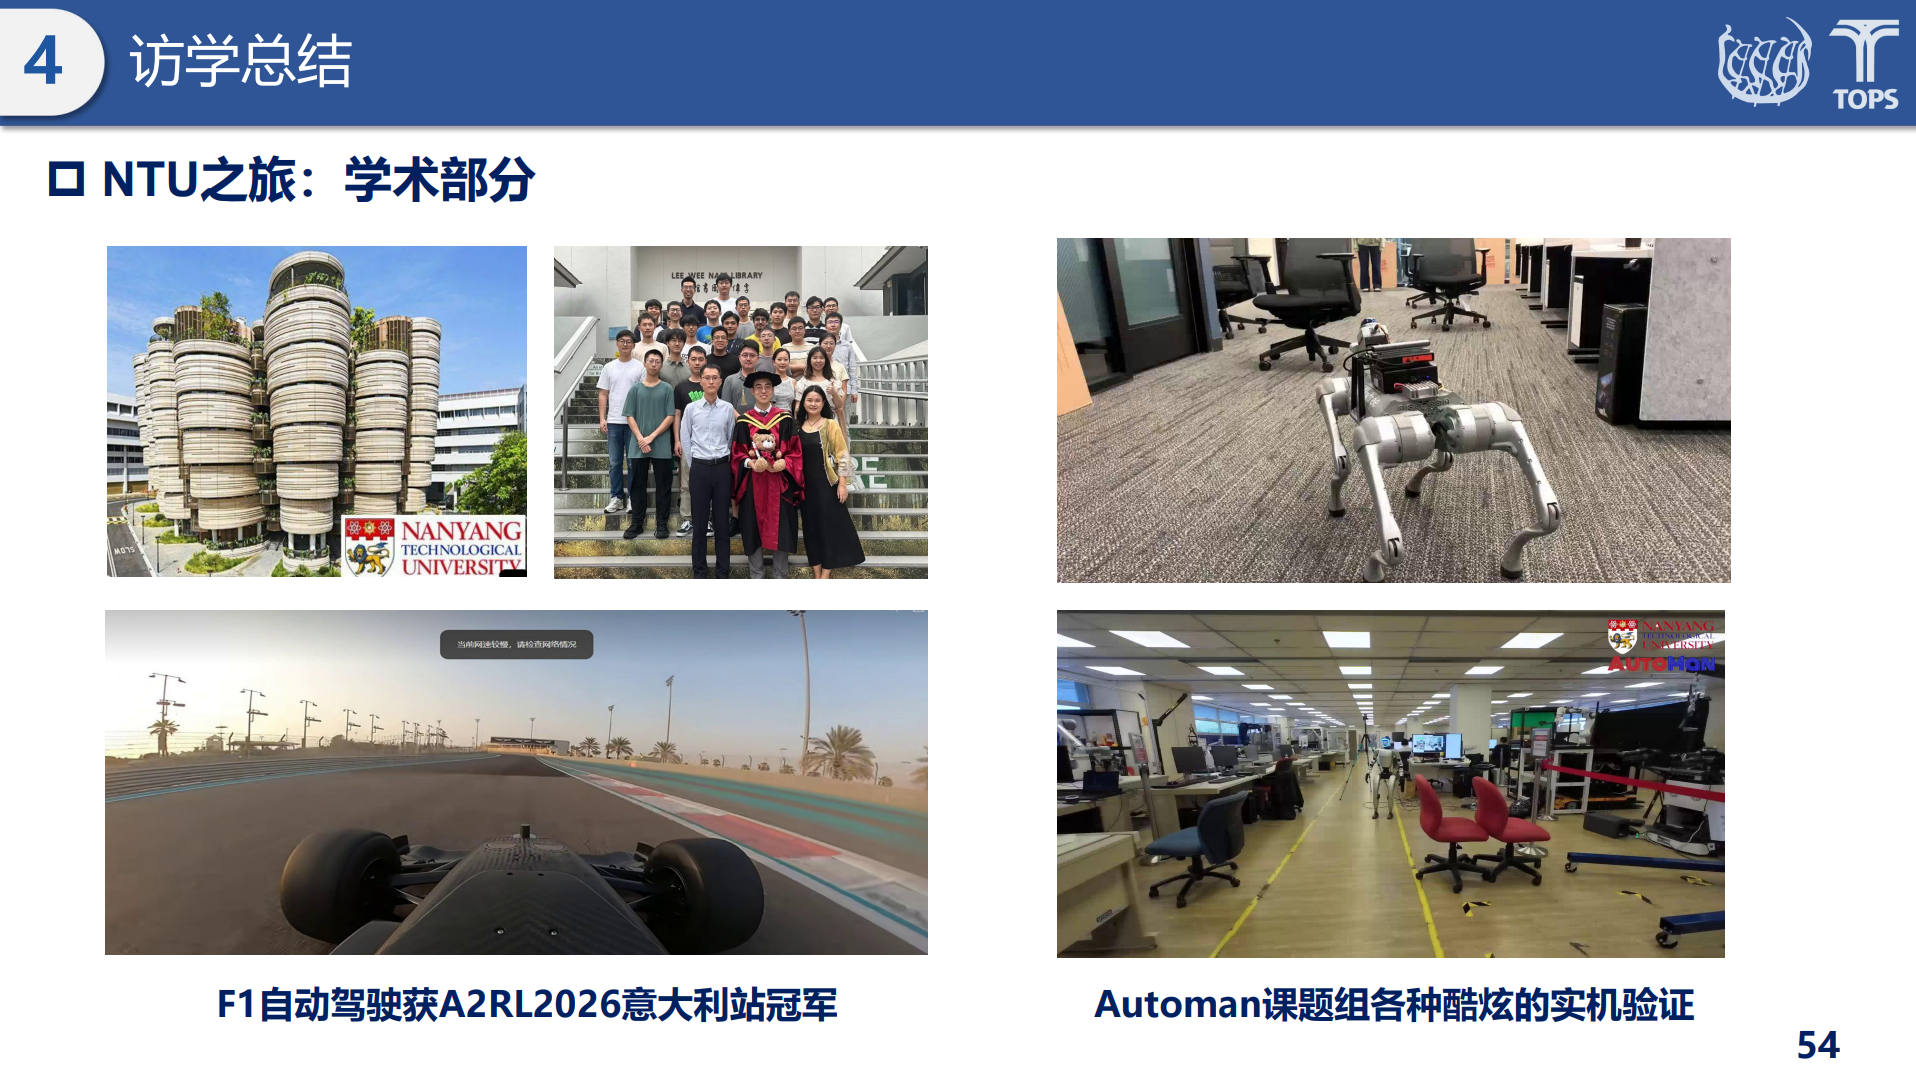
海外访学学术交流
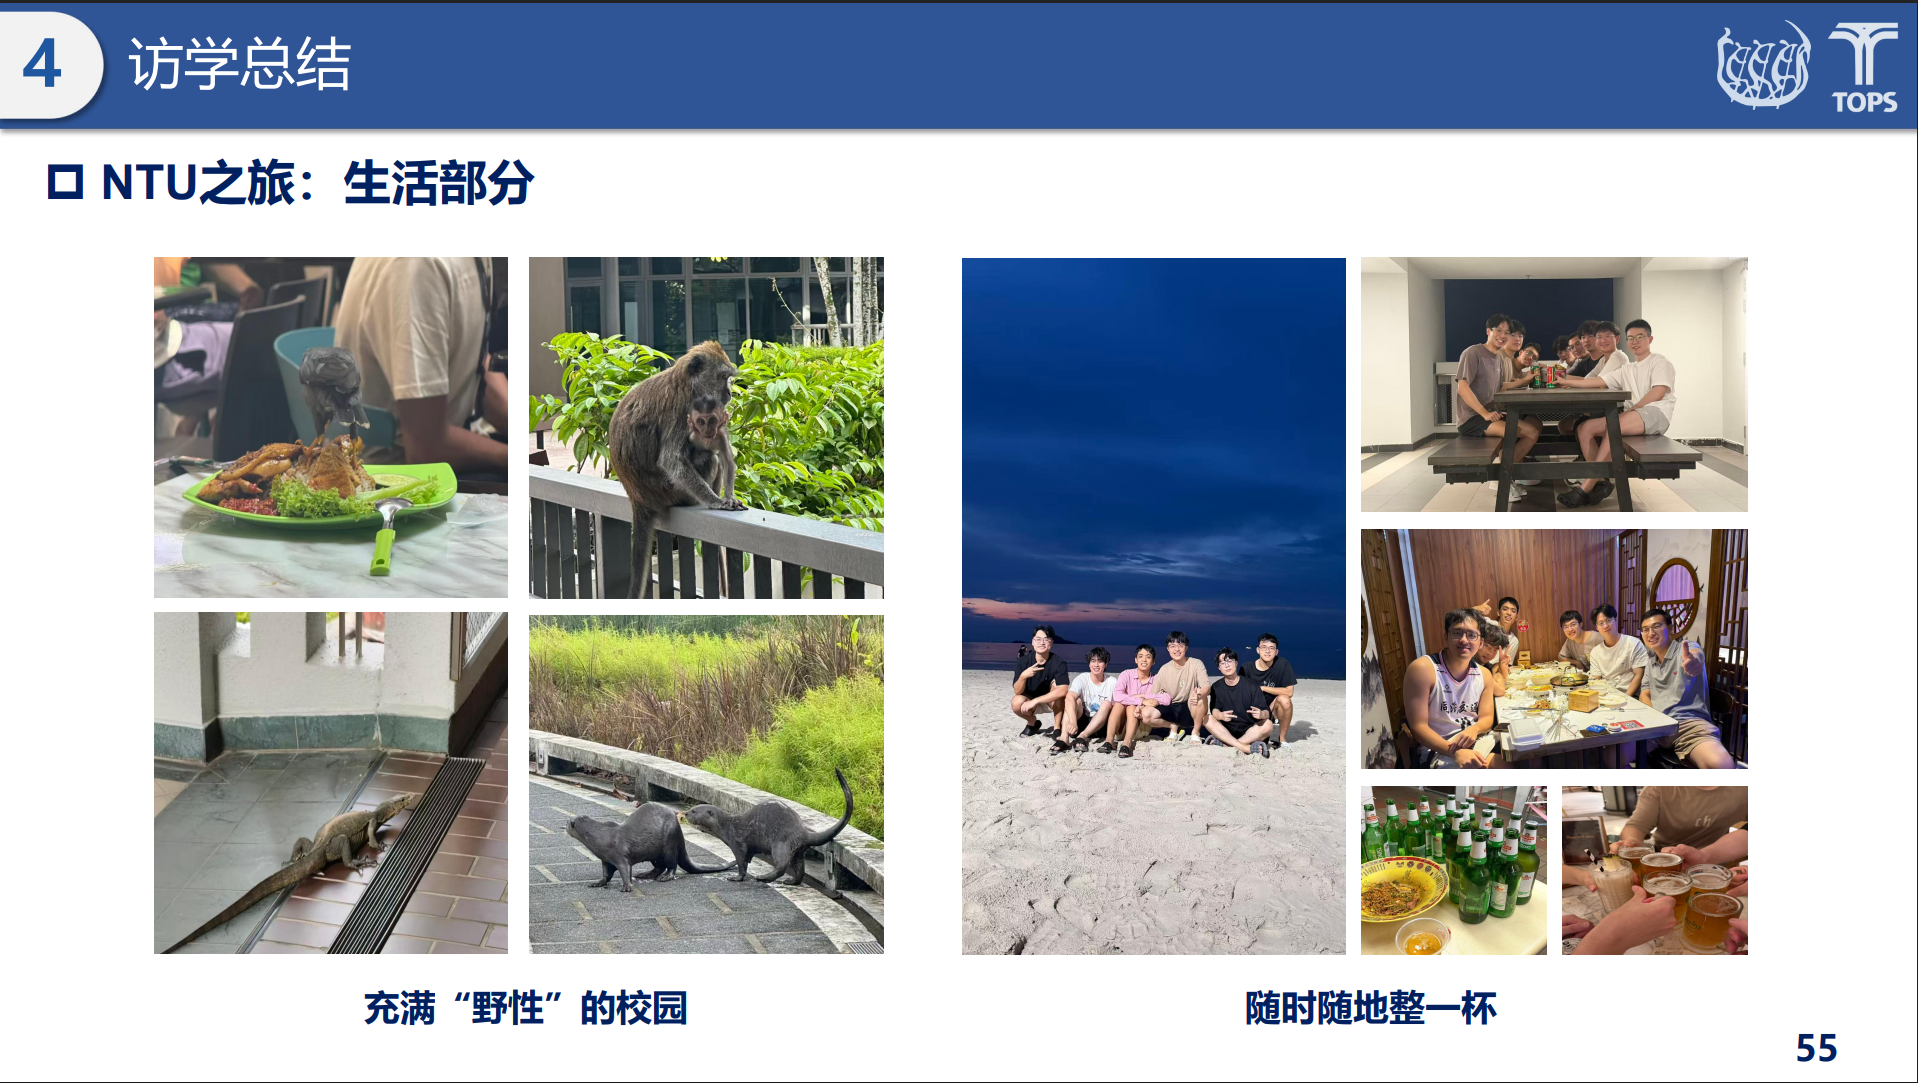
海外访学生活分享
电话:021-69583650 管理员邮箱:2015qgy@tongji.edu.cn
地址:上海市曹安公路4800号同济大学交通学院 邮编:201804
 TOPS课题组 页面浏览465,829次/访客70,123人次


