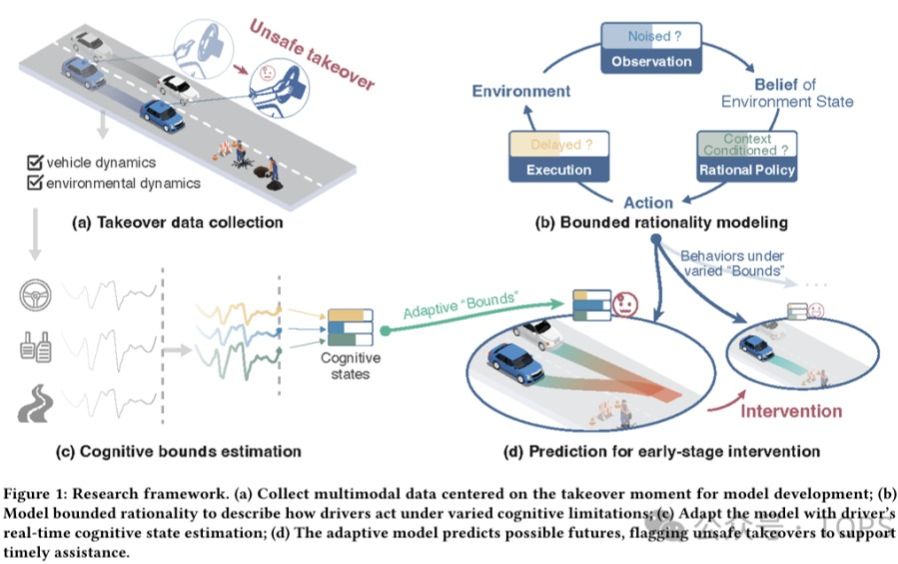
在人机共驾中,最危险的时刻,往往不是接管请求(takeover request)发出的那一瞬间,而是控制权已经交回驾驶人,但人的感知、风险判断与动作执行还没有完全回到“驾驶模式”。手握方向盘(hands-on-wheel)、视觉专注路面(eyes-on-road)这类常用代理指标,与驾驶人真实接管操作能力并不强相关;而接管后的最初几秒,又恰恰是认知状态波动最快、传统静态模型最容易失真的窗口。围绕这一关键问题,本文提出了一种自适应有限理性建模框架:把感知不确定性、对快速迫近物体的高敏感反应,以及动作延迟等认知-行为机制直接耦合进闭环驾驶控制,并利用粒子滤波在线估计驾驶人的潜在认知状态,从而实现更早、更有解释性的危险接管预测。
阅读() | 撰稿 2026年08月31日 12:02:01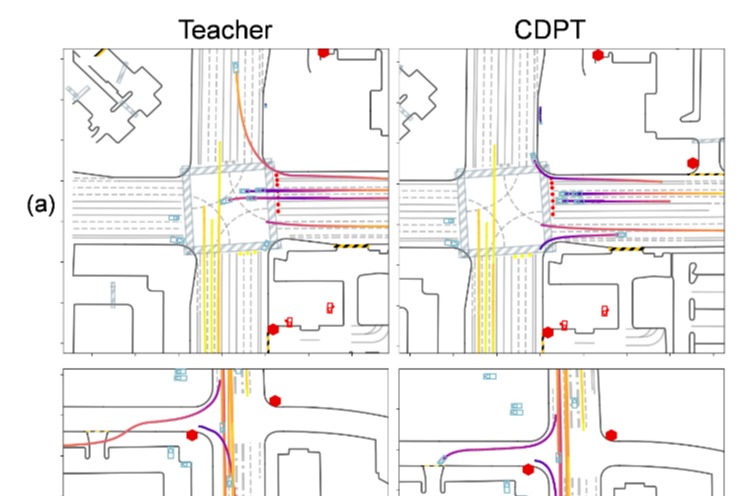
近年来,随着自动驾驶系统向高复杂度场景验证持续推进,虚拟仿真测试已成为安全评估与算法迭代中的关键环节。相较于真实道路测试,仿真环境具有可控、可复现和低风险等优势,能够支持对交叉口、汇入、环岛等高交互场景的系统化评估。在这一背景下,数据驱动交通仿真逐渐成为重要技术方向。
阅读() | 撰稿 2026年08月31日 11:59:52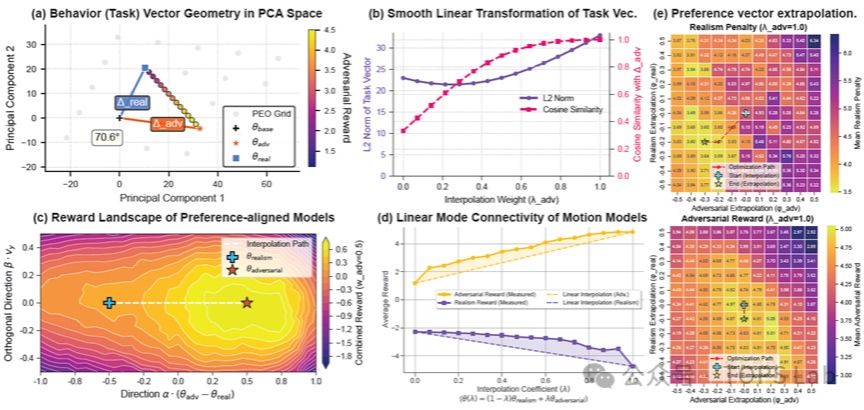
近年来,自动驾驶系统的安全性验证高度依赖于仿真测试。为了解决真实路测中危险场景极度稀缺的“长尾问题”,通过算法自动生成对抗性测试场景成为了一种极具潜力的方法。早期的工作多采用强化学习或直接优化的手段,生成极端恶劣的工况来对系统进行压力测试。
阅读() | 撰稿 2026年08月31日 11:44:16电话:021-69583650 管理员邮箱:2015qgy@tongji.edu.cn
地址:上海市曹安公路4800号同济大学交通学院 邮编:201804
 TOPS课题组 页面浏览465,829次/访客70,123人次


